

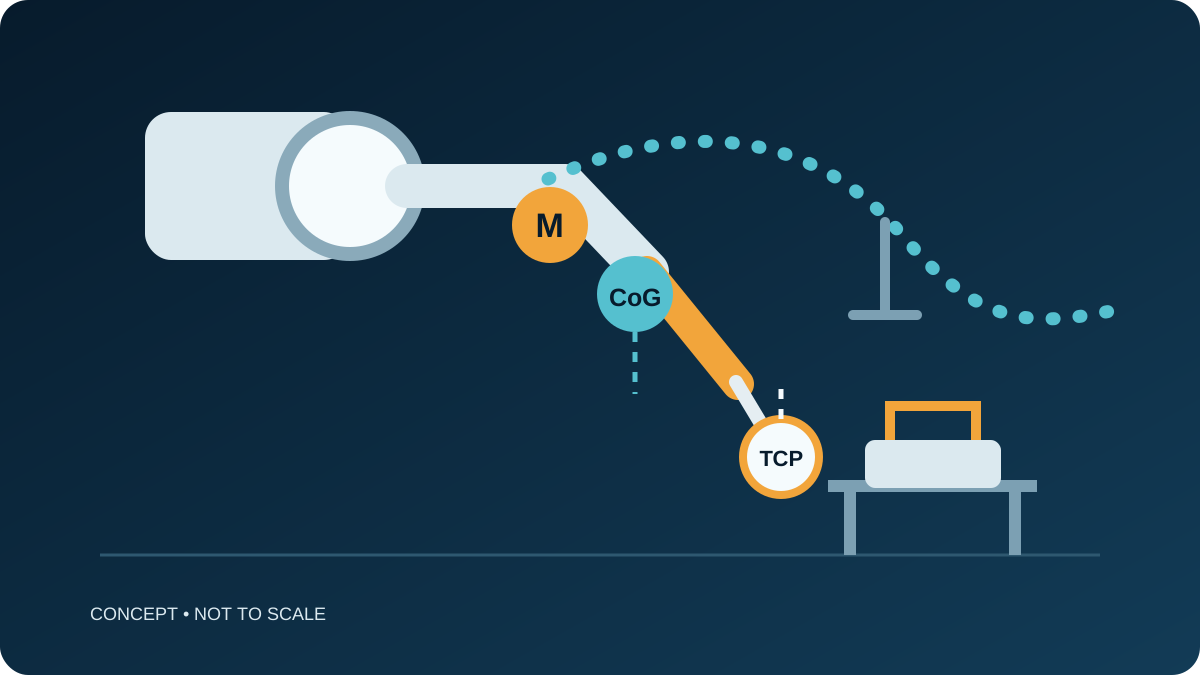
概念的な荷重図であり、設計図、機種仕様、CBOXTEC の実測設備ではありません。M は検討する質量、CoG はその重心、TCP は作業点を示します。
ワーク重量は溶接ロボットの可搬質量と同じか?
通常は同じではありません。治具に固定されたワークはロボットが持ち上げないため、その全重量はアームの搬送負荷ではありません。まずフランジに取り付ける全品目を挙げ、次にロボットが実際に搬送するワークを加えます。重心、質量分布、慣性、ホース配索は機種別の統合確認が必要です。
荷重ケースを分ける
通常のロボットトーチ溶接では治具がワークを支え、ロボットはトーチ組立を搬送します。実装される場合、トーチ、取付ブラケット、衝突検知装置、センサー、その他のフランジ取付品を含みます。ワーク重量だけでなく、それらの合計質量と配置が確認の出発点です。
ロボットがワークを持つ場合、その搬送ワークは別の荷重ケースとなり、その動作の評価に含めます。ポジショナーや別のハンドリングロボットは、それぞれが持つ物で評価し、その負荷を溶接アームに自動的に加えません。
| 項目 | 統合確認での質問 |
|---|---|
| ツール組立 | どのトーチ、取付品、センサーなどがフランジと動くか? |
| 搬送ワーク | このロボットがワークを持つか、治具が支えるか? |
| CoG と慣性 | 想定動作中、検討質量はフランジに対してどう分布するか? |
| ホースとケーブル | 柔軟な配管はどこを通り支持され、どのような変動力を生じ得るか? |
| TCP | フランジに対して溶接位置を表す作業点はどこか? |
質量、CoG、TCP を区別する
質量は搬送量、重心はその質量が作用する位置を表し、慣性は質量分布にも依存します。TCP(ツールセンターポイント)はフランジに対する作業点です。TCP はワイヤ先端付近でも、ツール組立の CoG と同じとは限りません。各記号は別の問いに答えます。
Universal Robots のエンドツール統合ガイドも、ツールと搬送品の質量、重心または質量分布、慣性、TCP を別の入力として扱います。これは上記定義の根拠であり、CBOXTEC のコントローラー機能や可搬能力の主張ではありません。出典:Universal Robots、Integrating end-of-arm tools、2026年9月22日閲覧。
ホース配索を剛体負荷と見なさず確認する
柔軟なトーチパッケージはフランジに完全固定された一つの剛体とは異なります。配索、支持、曲げの変化、ロボット姿勢が変動力や制約を生む場合があります。フランジ取付品を記録し、対象機種と動作についてロボットまたはセルのインテグレーターに全配索を確認してもらいます。情報が一部でも相談を開始し、設計の進行に合わせて正確な組立データを確認できます。
機種別の荷重確認に何を送るか
正確な機種名とともに、ツール一覧、組立図、予定する動作を送ります。確認担当者が質量、CoG、慣性、TCP の情報を一つの提案構成に対応させるための資料です。
- トーチ、ブラケット、衝突検知装置、実装するセンサーを列挙し、それぞれの質量と数値の出典を示します。フランジに対する位置を示し、不明な質量、CoG、慣性のデータは要確認とします。
- 予定する TCP、ホース支持部、溶接姿勢の範囲を示します。ワークが治具に固定されたままか、このアームが搬送するかを明記し、別のポジショナーがあれば示します。
- 評価に使う機種別の荷重条件を供給者に示してもらい、未解決の入力情報を記録します。写真や上の概念図は、これらのデータの代わりにはなりません。
CTC007-HJ1077 の製品ページは、相談の対象となるカタログ機種を示しています。このリンクによって、お客様のツールや用途への適合性が確認されたことにはなりません。
FAQ
固定されたワークは溶接アームの可搬負荷か?
そのアームが搬送する物としては含みません。治具と別のポジショナーには、それぞれの工学的確認が必要です。
トーチ取付品とセンサーを含めるべきか?
実装する全フランジ取付品をツール組立確認に含めます。最終評価は実際の組立と選定機種によります。
TCP は重心の別名か?
いいえ。TCP は作業点、CoG は検討する質量分布の中心位置を表します。
トーチ組立と荷重ケースを相談する。全情報が揃う前でも CBOXTEC と相談できますが、機種適合性は実際の統合確認によります。