

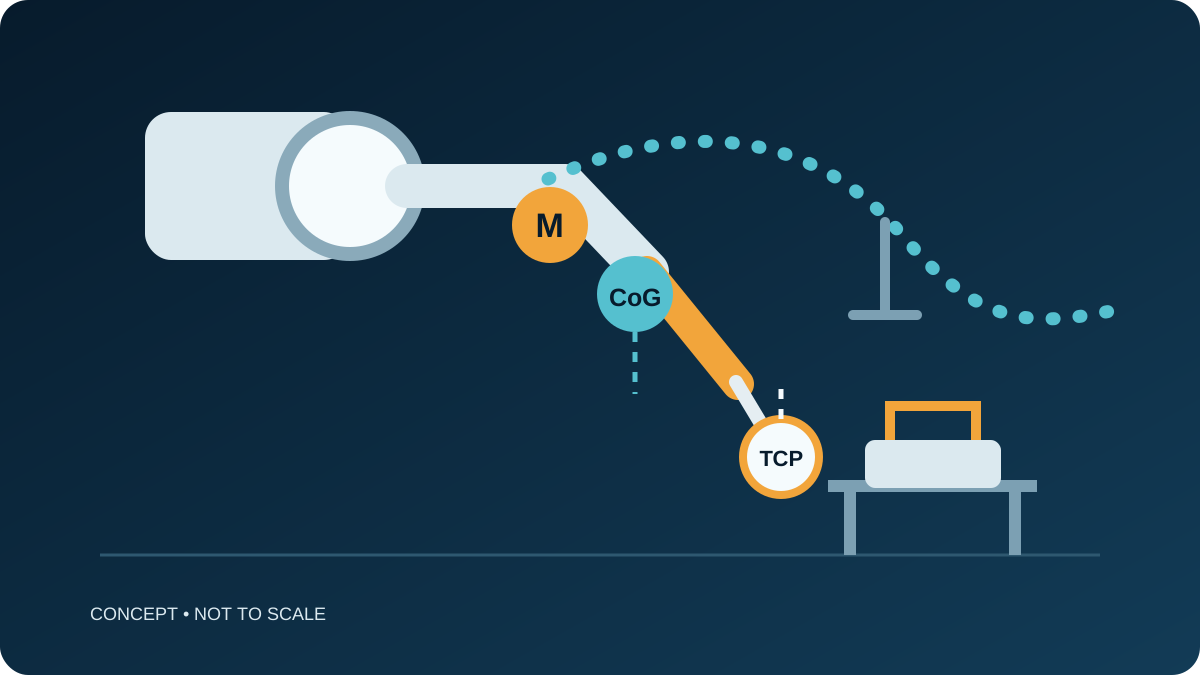
개념적 하중 지도이며 설계 도면, 모델 사양 또는 CBOXTEC 실측 설치가 아닙니다. M은 검토 질량, CoG는 무게중심, TCP는 작업점을 뜻합니다.
공작물 중량이 용접 로봇 가반하중과 같나요?
보통 같지 않습니다. 지그에 고정된 공작물은 로봇이 들어 올리지 않으므로 전체 중량이 암의 운반 하중은 아닙니다. 먼저 로봇 플랜지에 부착되는 모든 항목을 확인하고 로봇이 실제로 운반하는 부품을 더합니다. 무게중심, 질량 분포, 관성 및 호스 배선은 모델별 통합 검토가 필요합니다.
하중 사례를 구분하세요
일반적인 로봇 토치 용접에서는 지그가 공작물을 지지하고 로봇이 토치 조립체를 운반합니다. 실제 장착되는 토치, 브래킷, 충돌 보호 장치, 센서 및 기타 플랜지 장착품이 포함될 수 있습니다. 공작물 중량만이 아니라 이들의 총질량과 배치가 검토의 출발점입니다.
로봇이 공작물을 집으면 운반 부품이 별도 하중 사례가 되어 해당 동작의 평가에 포함됩니다. 포지셔너나 별도 핸들링 로봇은 자신이 운반하는 것을 기준으로 평가하며 그 하중을 용접 암에 자동으로 배정하지 않습니다.
| 항목 | 통합 검토 질문 |
|---|---|
| 공구 조립체 | 어떤 토치, 마운트, 센서 등이 플랜지와 함께 움직이나요? |
| 운반 공작물 | 이 로봇이 부품을 드나요, 지그가 지지하나요? |
| CoG와 관성 | 예정 동작에서 검토 질량이 플랜지에 대해 어떻게 분포하나요? |
| 호스와 케이블 | 유연한 호스와 케이블이 어떻게 배선·지지되며 어떤 변동력을 만들 수 있나요? |
| TCP | 플랜지에 대한 용접 위치를 나타내는 작업점은 어디인가요? |
질량, CoG 및 TCP를 구분하세요
질량은 운반량, 무게중심은 그 질량이 작용하는 위치를 나타내며 관성은 질량 분포에도 좌우됩니다. TCP(공구 중심점)는 플랜지에 대한 작업점입니다. TCP가 와이어 끝에 가까워도 공구 조립체의 CoG와 같지는 않습니다. 각 표시는 서로 다른 질문에 답합니다.
Universal Robots의 말단 공구 통합 안내도 공구 및 운반 부품 질량, 무게중심 또는 질량 분포, 관성, TCP를 서로 다른 통합 입력으로 다룹니다. 이는 위 정의의 근거일 뿐 CBOXTEC 제어기 기능이나 로봇 용량 주장이 아닙니다. 출처: Universal Robots, Integrating end-of-arm tools, 2026년 9월 22일 확인.
호스 배선을 강체 하중으로 가정하지 말고 검토하세요
유연한 토치 패키지는 플랜지에 완전히 고정된 하나의 강체처럼 거동하지 않습니다. 배선, 지지, 굽힘 변화 및 로봇 자세는 변동력이나 제약을 만들 수 있습니다. 플랜지 장착품을 기록하고 로봇 또는 셀 통합업체에 대상 모델과 동작의 전체 배선을 검토하도록 요청하세요. 일부 정보만으로 상담을 시작하고 설계 진행에 따라 정확한 조립체 데이터를 확인할 수 있습니다.
모델별 하중 검토에 보낼 자료
정확한 모델명과 함께 공구 목록, 조립도, 예정 동작을 보내세요. 검토자가 질량, CoG, 관성, TCP 정보를 하나의 제안 구성과 연결할 수 있도록 하는 자료입니다.
- 토치, 브래킷, 충돌 보호 장치, 실제 장착 센서의 질량과 각 수치의 출처를 기재하세요. 플랜지에 대한 위치를 표시하고, 모르는 질량, CoG, 관성 자료는 확인이 필요한 항목으로 남깁니다.
- 예정 TCP, 호스 지지대, 용접 자세 범위를 보여 주세요. 부품이 지그에 고정되어 있는지 이 암이 운반하는지 밝히고, 별도 포지셔너가 있으면 표시하세요.
- 공급자에게 평가에 사용한 해당 모델의 하중 조건을 명시하고 미해결 입력 정보를 기록하도록 요청하세요. 사진이나 위 개념도는 이 자료를 대신할 수 없습니다.
CTC007-HJ1077 제품 페이지는 상담할 카탈로그 모델을 보여 줍니다. 이 링크가 해당 공구나 적용에 대한 적합성 확인을 뜻하지는 않습니다.
FAQ
고정된 공작물이 용접 암의 가반하중인가요?
해당 암이 운반하는 부품으로는 포함되지 않습니다. 지그와 별도 포지셔너에는 각각의 엔지니어링 검토가 필요합니다.
토치 마운트와 센서를 포함해야 하나요?
실제 장착된 모든 플랜지 품목을 공구 조립체 검토에 포함하세요. 최종 평가는 실제 조립체와 선택한 로봇 모델에 달려 있습니다.
TCP는 무게중심의 다른 이름인가요?
아닙니다. TCP는 작업점이고 CoG는 검토 질량 분포의 중심 위치입니다.
토치 조립체와 하중 사례 상담. 모든 정보가 준비되기 전에도 CBOXTEC와 상담할 수 있으며 모델 적합성은 실제 통합 검토에 따릅니다.