

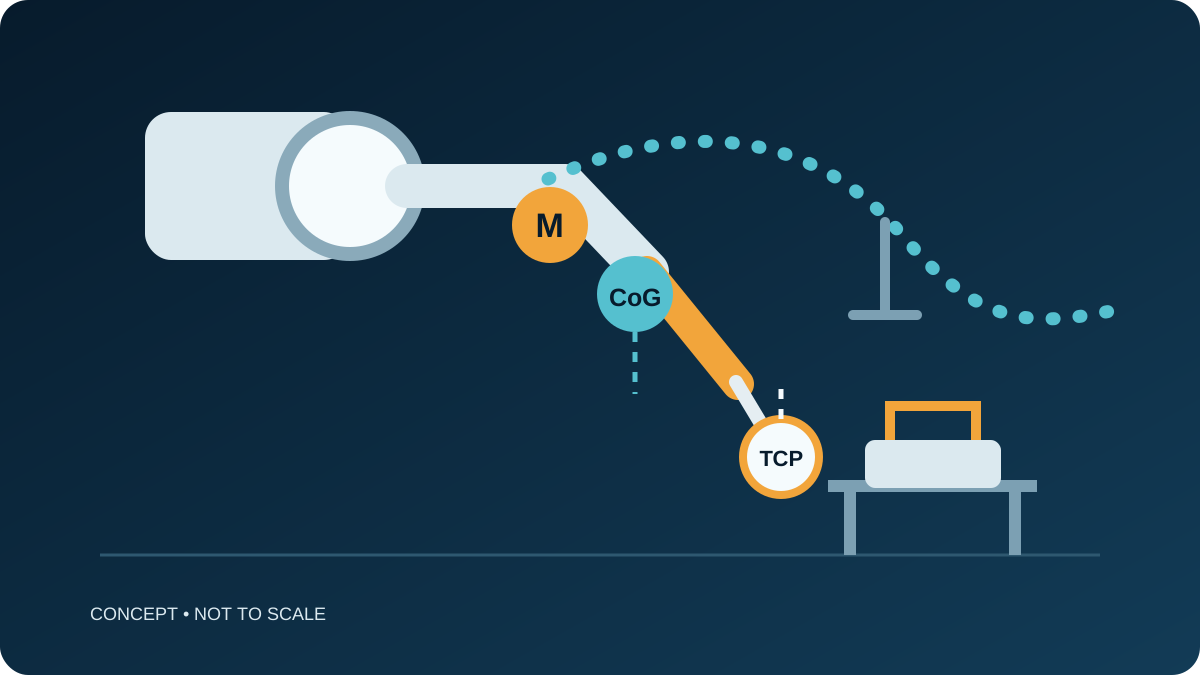
Peta beban konseptual—bukan gambar teknik, spesifikasi model, atau instalasi CBOXTEC yang diukur. M menandai massa yang dipertimbangkan, CoG pusat gravitasinya, dan TCP titik kerja.
Apakah berat benda kerja sama dengan payload robot las?
Biasanya tidak. Benda kerja diam yang ditahan fixture tidak diangkat robot, jadi berat penuhnya bukan payload yang dibawa lengan. Mulailah dengan semua yang terpasang pada flange robot, lalu tambahkan benda yang benar-benar dibawa robot. Pusat gravitasi, distribusi massa, inersia, dan jalur selang tetap memerlukan tinjauan integrasi khusus model.
Pisahkan kasus beban
Pada pengelasan biasa dengan torch dipandu robot, fixture menopang benda kerja sementara robot membawa rakitan torch. Rakitan itu dapat mencakup torch, braket pemasangan, perangkat pelindung benturan, sensor, dan item lain pada flange jika dipasang. Massa gabungan dan susunannya—bukan berat benda kerja saja—menjadi titik awal tinjauan.
Jika robot mengambil benda kerja, benda yang dibawa membentuk kasus beban berbeda dan termasuk dalam evaluasi gerakan tersebut. Positioner atau robot penanganan terpisah harus dinilai berdasarkan apa yang dibawanya; bebannya tidak otomatis dibebankan pada lengan las.
| Butir | Pertanyaan untuk tinjauan integrasi |
|---|---|
| Rakitan alat | Torch, dudukan, sensor, atau item terpasang apa yang bergerak bersama flange? |
| Benda kerja yang dibawa | Apakah robot ini mengangkat benda, atau fixture yang menopangnya? |
| CoG dan inersia | Bagaimana massa yang dipertimbangkan terdistribusi terhadap flange selama gerakan yang dimaksud? |
| Selang dan kabel | Di mana selang dan kabel fleksibel diarahkan dan ditopang, serta gaya berubah apa yang dapat ditimbulkannya? |
| TCP (titik alat) | Di mana titik kerja yang digunakan untuk menjelaskan lokasi pengelasan relatif terhadap flange? |
Bedakan massa, CoG, dan TCP
Massa menyatakan berapa banyak yang dibawa; pusat gravitasi menunjukkan tempat massa itu bekerja; inersia juga bergantung pada distribusi massa. TCP, atau tool center point, adalah titik kerja relatif terhadap flange. TCP dapat berada dekat ujung kawat tanpa menjadi CoG rakitan alat. Label-label ini menjawab pertanyaan berbeda dan tidak boleh saling menggantikan.
Panduan Universal Robots tentang integrasi alat ujung lengan juga memperlakukan massa alat dan benda yang dibawa, pusat gravitasi atau distribusi massa, inersia, dan TCP sebagai masukan integrasi yang berbeda. Ini mendukung definisi di atas, bukan klaim tentang fitur pengendali atau kapasitas robot CBOXTEC. Sumber: Universal Robots, Mengintegrasikan alat ujung lengan, diakses 22 September 2026.
Tinjau jalur selang tanpa menganggapnya payload kaku
Paket torch fleksibel tidak berperilaku seperti satu blok kaku yang seluruhnya terpasang pada flange. Jalur, penyangga, perubahan tekukan, dan pose robot dapat menimbulkan gaya atau batasan yang berubah. Catat apa yang terpasang pada flange dan mintalah integrator robot atau sel meninjau seluruh susunan jalur untuk model dan gerakan yang dimaksud. Pembeli dapat memulai pembahasan dengan informasi parsial; data rakitan yang tepat dapat dipastikan seiring perkembangan desain.
Apa yang perlu dikirim untuk tinjauan beban model tertentu
Kirim daftar perkakas, gambar rakitan, dan gerakan yang direncanakan beserta nama model yang tepat. Informasi ini membantu peninjau mengaitkan data massa, CoG, inersia, dan TCP dengan satu konfigurasi yang diusulkan.
- Cantumkan obor, braket, perangkat pelindung benturan, serta sensor yang terpasang, berikut massa dan sumber setiap nilainya. Tunjukkan posisinya terhadap flensa; tandai data massa, CoG, atau inersia yang belum diketahui untuk dikonfirmasi.
- Tunjukkan TCP yang direncanakan, penyangga selang, dan rentang pose pengelasan. Jelaskan apakah benda kerja tetap berada di jig atau dibawa oleh lengan ini, serta identifikasi positioner terpisah jika ada.
- Minta pemasok menyebutkan kondisi beban khusus model yang digunakan dalam penilaian dan mencatat data yang belum tersedia. Foto atau ilustrasi konsep di atas tidak dapat menggantikan data tersebut.
Halaman produk CTC007-HJ1077 menunjukkan model katalog untuk dibahas. Tautan ini tidak mengonfirmasi kesesuaiannya dengan perkakas atau aplikasi Anda.
FAQ
Apakah benda kerja yang dijepit termasuk payload lengan las?
Bukan sebagai benda yang dibawa lengan tersebut. Fixture dan positioner terpisah tetap memerlukan tinjauan rekayasa masing-masing.
Haruskah dudukan torch dan sensor disertakan?
Sertakan setiap item terpasang pada flange dalam tinjauan rakitan alat. Penilaian akhir bergantung pada rakitan aktual dan model robot yang dipilih.
Apakah TCP nama lain untuk pusat gravitasi?
Tidak. TCP menjelaskan titik kerja; CoG menjelaskan lokasi pusat distribusi massa yang dipertimbangkan.
Bahas rakitan torch dan kasus beban. CBOXTEC dapat membahas aplikasi sebelum semua detail diketahui; kesesuaian model tetap bergantung pada tinjauan integrasi yang sebenarnya.