

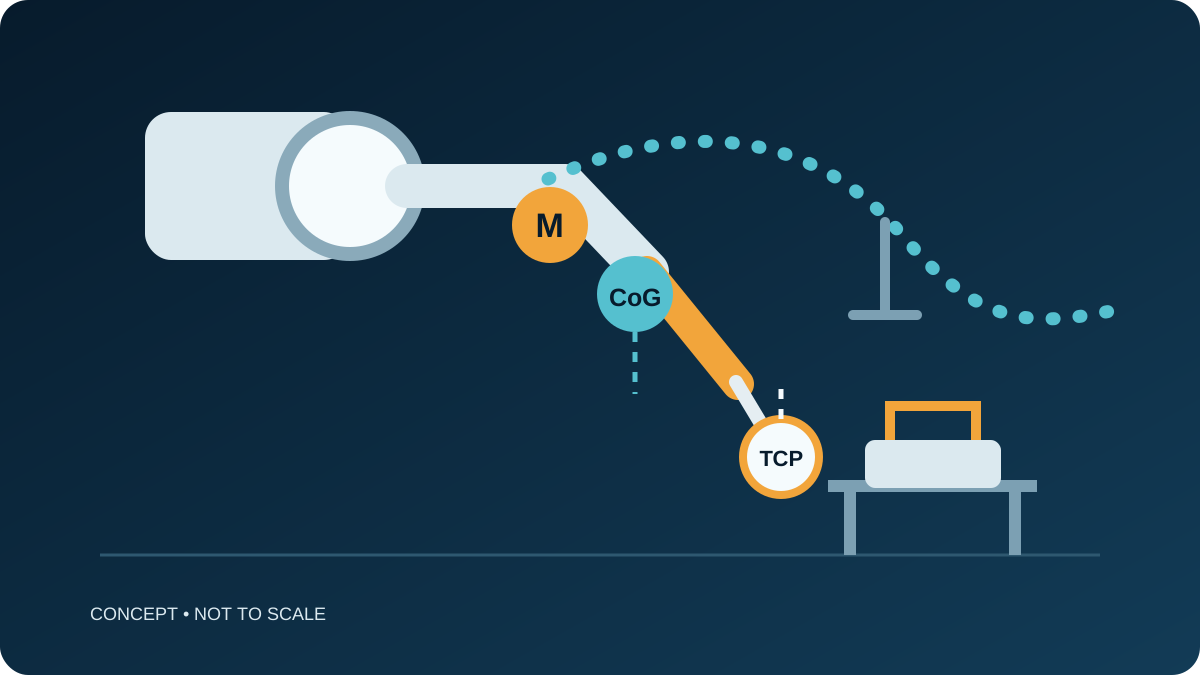
Peta beban konseptual—bukan lukisan kejuruteraan, spesifikasi model atau pemasangan CBOXTEC yang diukur. M menandakan jisim yang dipertimbangkan, CoG pusat gravitinya dan TCP titik kerja.
Adakah berat benda kerja sama dengan muatan robot kimpalan?
Biasanya tidak. Benda kerja pegun yang dipegang lekapan tidak diangkat oleh robot, jadi berat penuhnya bukan muatan yang dibawa lengan. Mulakan dengan segala yang dipasang pada bebibir robot, kemudian tambah benda yang benar-benar dibawa robot. Pusat graviti, taburan jisim, inersia dan laluan hos masih memerlukan semakan integrasi khusus model.
Pisahkan kes beban
Dalam kimpalan biasa berpandukan robot, lekapan menyokong benda kerja sementara robot membawa pemasangan torch. Pemasangan itu boleh merangkumi torch, pendakap, peranti perlindungan perlanggaran, sensor dan item lain pada bebibir jika dipasang. Gabungan jisim dan susunannya—bukan berat benda kerja sahaja—ialah titik mula semakan.
Jika robot mengambil benda kerja, benda yang dibawa mewujudkan kes beban berbeza dan termasuk dalam penilaian gerakan itu. Pemutar kedudukan atau robot pengendalian berasingan perlu dinilai mengikut apa yang dibawanya; bebannya tidak boleh diberikan secara automatik kepada lengan kimpalan.
| Perkara | Soalan untuk semakan integrasi |
|---|---|
| Pemasangan alat | Torch, pelekap, sensor atau item dipasang yang manakah bergerak bersama bebibir? |
| Benda kerja yang dibawa | Adakah robot ini mengangkat benda itu, atau lekapan menyokongnya? |
| CoG dan inersia | Bagaimanakah jisim yang dipertimbangkan diagihkan relatif kepada bebibir sepanjang gerakan yang dimaksudkan? |
| Hos dan kabel | Di manakah hos dan kabel fleksibel dilalukan dan disokong, serta apakah daya berubah yang boleh diperkenalkan? |
| TCP (titik alat) | Di manakah titik kerja yang digunakan untuk menerangkan lokasi kimpalan relatif kepada bebibir? |
Bezakan jisim, CoG dan TCP
Jisim menyatakan berapa banyak yang dibawa; pusat graviti menerangkan tempat jisim itu bertindak; inersia turut bergantung pada taburan jisim. TCP, atau titik pusat alat, mengenal pasti titik kerja relatif kepada bebibir. TCP boleh berhampiran hujung wayar tanpa menjadi CoG pemasangan alat. Label ini menjawab soalan berbeza dan tidak boleh saling menggantikan.
Panduan Universal Robots tentang integrasi alat hujung lengan turut menganggap jisim alat dan benda yang dibawa, pusat graviti atau taburan jisim, inersia dan TCP sebagai input integrasi yang berbeza. Ini menyokong definisi di atas, bukan dakwaan tentang ciri pengawal atau kapasiti robot CBOXTEC. Sumber: Universal Robots, Mengintegrasikan alat hujung lengan, diakses pada 22 September 2026.
Semak laluan hos tanpa menganggapnya muatan tegar
Pakej torch fleksibel tidak bertindak seperti satu blok tegar yang dipasang sepenuhnya pada bebibir. Laluan, sokongan, perubahan lenturan dan kedudukan robot boleh menghasilkan daya atau sekatan yang berubah. Catat apa yang dipasang pada bebibir dan minta pengintegrasi robot atau sel menyemak keseluruhan susunan laluan untuk model dan gerakan yang dimaksudkan. Pembeli boleh memulakan perbincangan dengan maklumat separa; data pemasangan tepat boleh disahkan ketika reka bentuk berkembang.
Maklumat untuk semakan beban model tertentu
Hantar senarai perkakas, lukisan pemasangan dan gerakan yang dirancang berserta nama model yang tepat. Maklumat ini membolehkan penyemak mengaitkan data jisim, CoG, inersia dan TCP dengan satu konfigurasi yang dicadangkan.
- Senaraikan obor, pendakap, peranti perlindungan perlanggaran dan sensor yang dipasang, berserta jisim dan sumber setiap nilai. Tunjukkan kedudukannya relatif kepada bebibir; tandakan data jisim, CoG atau inersia yang belum diketahui untuk pengesahan.
- Tunjukkan TCP yang dirancang, sokongan hos dan julat kedudukan kimpalan. Nyatakan sama ada benda kerja kekal di dalam jig atau dibawa oleh lengan ini, dan kenal pasti penentu kedudukan berasingan jika ada.
- Minta pembekal menyatakan syarat beban khusus model yang digunakan dalam penilaian dan merekodkan maklumat yang belum diselesaikan. Foto atau ilustrasi konsep di atas tidak boleh menggantikan data tersebut.
Halaman produk CTC007-HJ1077 menunjukkan model katalog untuk dibincangkan. Pautan ini tidak mengesahkan kesesuaiannya untuk perkakas atau aplikasi anda.
FAQ
Adakah benda kerja yang diapit sebahagian daripada muatan lengan kimpalan?
Bukan sebagai benda yang dibawa oleh lengan itu. Lekapan dan pemutar kedudukan berasingan masih memerlukan semakan kejuruteraan masing-masing.
Patutkah pelekap torch dan sensor disertakan?
Sertakan setiap item dipasang pada bebibir dalam semakan pemasangan alat. Penilaian akhir bergantung pada pemasangan sebenar dan model robot yang dipilih.
Adakah TCP nama lain bagi pusat graviti?
Tidak. TCP menerangkan titik kerja; CoG menerangkan lokasi pusat taburan jisim yang dipertimbangkan.
Bincangkan pemasangan torch dan kes beban. CBOXTEC boleh membincangkan aplikasi sebelum semua butiran diketahui; kesesuaian model masih tertakluk pada semakan integrasi sebenar.