

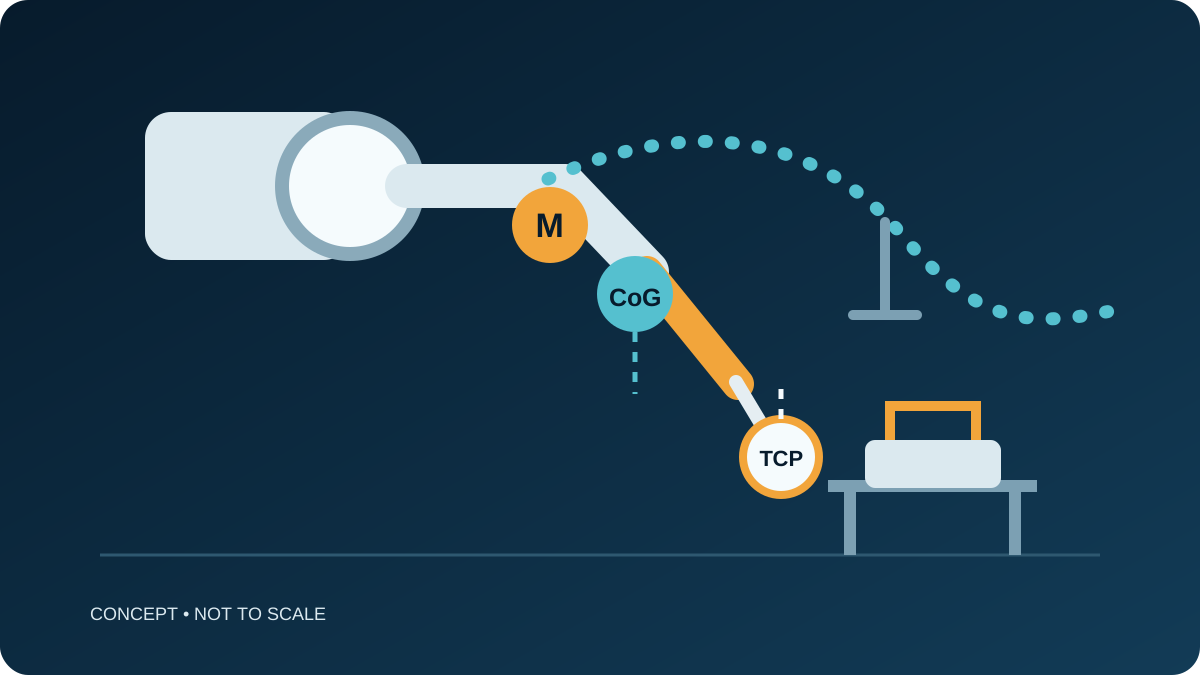
Концептуальная карта нагрузок, а не инженерный чертёж, спецификация модели или измеренная установка CBOXTEC. M — учитываемая масса, CoG — её центр тяжести, TCP — рабочая точка.
Равен ли вес детали полезной нагрузке сварочного робота?
Обычно нет. Закреплённую в приспособлении деталь робот не поднимает, поэтому её полный вес не является переносимой нагрузкой манипулятора. Сначала учитывают всё, что закреплено на фланце, затем — любую деталь, которую робот действительно переносит. Центр тяжести, распределение массы, инерция и прокладка шлангов требуют проверки интеграции для конкретной модели.
Разделяйте случаи нагружения
При обычной сварке с движением горелки приспособление поддерживает деталь, а робот несёт узел горелки. В него могут входить горелка, кронштейн, устройство защиты от столкновения, датчики и другие установленные на фланце элементы. Исходными данными служат их общая масса и расположение, а не только вес детали.
Если робот поднимает деталь, она создаёт другой случай нагружения и входит в оценку этого движения. Позиционер или отдельный перегрузочный робот оценивают по их собственному грузу; его нельзя автоматически приписывать сварочному манипулятору.
| Объект | Вопрос для проверки интеграции |
|---|---|
| Узел инструмента | Какие горелка, крепление, датчик и другие элементы движутся с фланцем? |
| Переносимая деталь | Этот робот поднимает деталь или её поддерживает приспособление? |
| CoG и инерция | Как учитываемая масса распределена относительно фланца при заданном движении? |
| Шланги и кабели | Как проложены и поддержаны гибкие коммуникации и какие переменные силы они создают? |
| TCP | Где находится рабочая точка, описывающая место сварки относительно фланца? |
Различайте массу, CoG и TCP
Масса показывает, сколько переносится; центр тяжести — где действует эта масса; инерция зависит также от распределения массы. TCP, или центральная точка инструмента, задаёт рабочую точку относительно фланца. TCP может находиться у конца проволоки, не совпадая с CoG инструмента. Эти обозначения отвечают на разные вопросы.
В руководстве Universal Robots по интеграции концевых инструментов масса инструмента и переносимой детали, центр тяжести или распределение массы, инерция и TCP также рассматриваются как отдельные входные данные. Это подтверждает определения, но не является заявлением о функциях контроллера или грузоподъёмности CBOXTEC. Источник: Universal Robots, Integrating end-of-arm tools, дата обращения 22 сентября 2026 года.
Проверяйте прокладку шлангов, не считая её жёсткой нагрузкой
Гибкий шланговый пакет не ведёт себя как единый жёсткий блок на фланце. Трасса, опоры, изменение изгиба и поза робота могут создавать переменные силы или ограничения. Запишите фланцевые элементы и попросите интегратора робота или ячейки проверить всю трассу для выбранной модели и движения. Обсуждение можно начать с неполных данных, уточняя сборку по мере проектирования.
Что передать для проверки нагрузки конкретной модели
Передайте перечень инструмента, сборочный чертёж и предполагаемые движения с точным названием модели. Это позволит связать данные о массе, CoG, инерции и TCP с одной предлагаемой конфигурацией.
- Перечислите горелку, кронштейн, устройство защиты от столкновения и установленные датчики, указав их массу и источник каждого значения. Покажите расположение относительно фланца; неизвестные данные о массе, CoG или инерции отметьте для уточнения.
- Покажите предполагаемый TCP, опоры шлангов и диапазон сварочных поз. Укажите, остаётся ли деталь в приспособлении или её переносит этот манипулятор, и обозначьте отдельный позиционер, если он предусмотрен.
- Попросите поставщика указать условия нагружения конкретной модели, принятые для оценки, и записать недостающие данные. Фотография или приведённая выше концептуальная схема не заменяет этих данных.
Страница CTC007-HJ1077 обозначает каталожную модель для обсуждения. Эта ссылка не подтверждает её пригодность для вашего инструмента или применения.
FAQ
Входит ли зажатая деталь в нагрузку сварочного манипулятора?
Не как деталь, переносимая этим манипулятором. Приспособление и отдельный позиционер всё равно требуют своей инженерной проверки.
Нужно ли учитывать крепления горелки и датчики?
Учитывайте все установленные на фланце элементы. Итоговая оценка зависит от фактической сборки и выбранной модели робота.
TCP — другое название центра тяжести?
Нет. TCP задаёт рабочую точку, а CoG — положение центра учитываемого распределения массы.
Обсудить узел горелки и случай нагружения. CBOXTEC может начать обсуждение до получения всех данных; пригодность модели определяется фактической проверкой интеграции.