

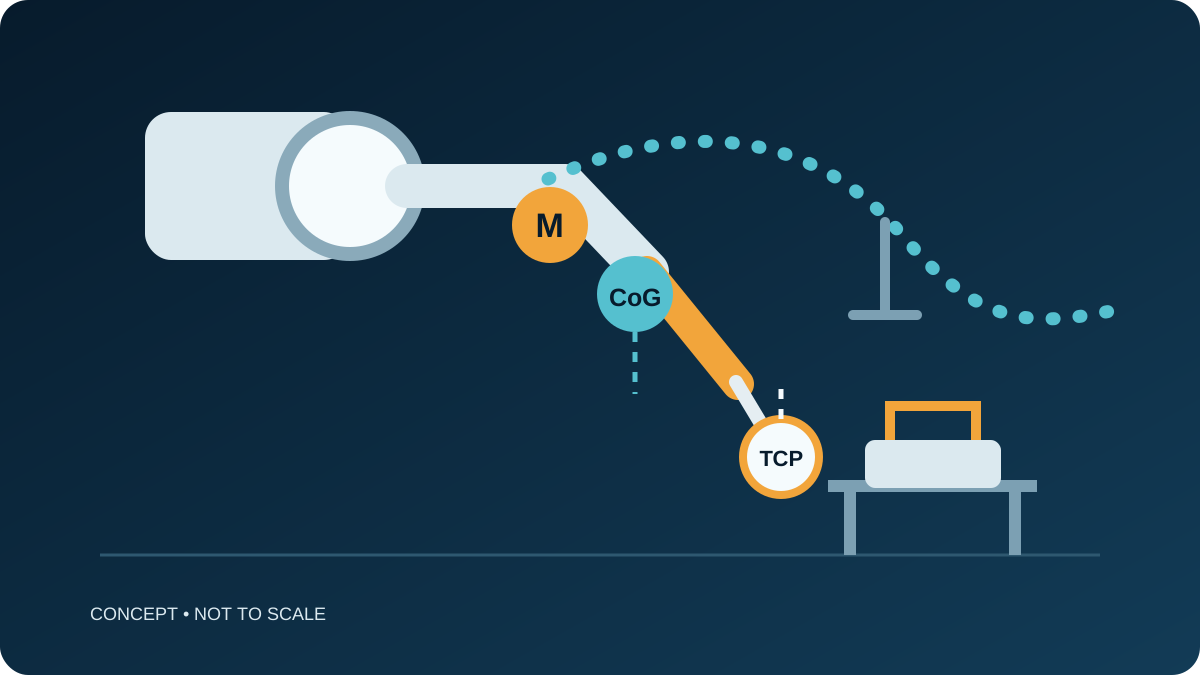
Mapa conceitual de carga—não é desenho de engenharia, especificação de modelo nem instalação CBOXTEC medida. M indica a massa considerada, CoG seu centro de gravidade e TCP o ponto de trabalho.
O peso da peça é igual à carga útil do robô de soldagem?
Geralmente não. Uma peça estacionária presa no dispositivo não é levantada pelo robô; portanto, seu peso total não é a carga transportada pelo braço. Comece por tudo que está preso ao flange e acrescente qualquer peça que o robô realmente transporta. Centro de gravidade, distribuição de massa, inércia e roteamento das mangueiras ainda exigem análise de integração específica para o modelo.
Separe os casos de carga
Na soldagem comum guiada por robô, o dispositivo sustenta a peça enquanto o robô transporta o conjunto da tocha. Esse conjunto pode incluir tocha, suporte, dispositivo anticolisão, sensores e outros itens montados no flange, se instalados. A massa combinada e a disposição desses itens—não apenas o peso da peça—formam o ponto de partida da análise.
Se o robô pegar a peça, ela cria um caso de carga diferente e deve entrar na avaliação desse movimento. Um posicionador ou robô de manuseio separado deve ser avaliado pelo que transporta; sua carga não deve ser atribuída automaticamente ao braço de soldagem.
| Elemento | Pergunta para a análise de integração |
|---|---|
| Conjunto da ferramenta | Qual tocha, suporte, sensor ou outro item instalado se move com o flange? |
| Peça transportada | Este robô levanta a peça ou um dispositivo a sustenta? |
| CoG e inércia | Como a massa considerada se distribui em relação ao flange durante o movimento pretendido? |
| Mangueiras e cabos | Onde as mangueiras e os cabos flexíveis são roteados e apoiados, e quais forças variáveis podem introduzir? |
| TCP (ponto da ferramenta) | Onde fica o ponto de trabalho usado para descrever a posição de soldagem em relação ao flange? |
Mantenha massa, CoG e TCP distintos
A massa informa quanto é transportado; o centro de gravidade descreve onde essa massa atua; a inércia também depende de como a massa está distribuída. TCP, ou ponto central da ferramenta, identifica um ponto de trabalho relativo ao flange. O TCP pode ficar perto da ponta do arame sem ser o CoG do conjunto da ferramenta. Os termos respondem a perguntas diferentes e não devem ser substituídos entre si.
O guia da Universal Robots sobre integração de ferramentas de fim de braço também trata massa da ferramenta e da peça transportada, centro de gravidade ou distribuição de massa, inércia e TCP como dados de integração distintos. Isso sustenta as definições acima, não uma alegação sobre recursos do controlador ou capacidade dos robôs CBOXTEC. Fonte: Universal Robots, Integração de ferramentas de fim de braço, acessado em 22 de setembro de 2026.
Analise o roteamento das mangueiras sem tratá-lo como carga rígida
Um conjunto flexível de mangueiras da tocha não se comporta como um único bloco rígido totalmente fixado ao flange. Roteamento, suportes, mudanças de curvatura e postura do robô podem introduzir forças ou restrições variáveis. Registre o que está montado no flange e peça ao integrador do robô ou da célula que analise todo o roteamento para o modelo e o movimento pretendidos. O comprador pode iniciar a conversa com informações parciais; os dados exatos do conjunto podem ser confirmados durante o desenvolvimento do projeto.
O que enviar para avaliar a carga de um modelo específico
Envie a lista de ferramentas, o desenho do conjunto e os movimentos previstos, com o nome exato do modelo. Essas informações permitem relacionar os dados de massa, CoG, inércia e TCP a uma configuração proposta.
- Liste a tocha, o suporte, o dispositivo de proteção contra colisões e os sensores instalados, com suas massas e a fonte de cada valor. Mostre suas posições em relação ao flange; identifique os dados de massa, CoG ou inércia que ainda precisam de confirmação.
- Mostre o TCP previsto, os apoios das mangueiras e a faixa de poses de soldagem. Informe se a peça permanece no dispositivo de fixação ou se este braço a transporta e identifique qualquer posicionador separado.
- Peça ao fornecedor que informe as condições de carga específicas do modelo usadas na avaliação e registre os dados ainda não resolvidos. Uma foto ou a ilustração conceitual acima não substitui esses dados.
Página do produto CTC007-HJ1077 identifica um modelo de catálogo para discussão. O link não confirma a adequação desse modelo à sua ferramenta ou aplicação.
FAQ
Uma peça fixada faz parte da carga útil do braço de soldagem?
Não como peça transportada por esse braço. O dispositivo e qualquer posicionador separado ainda precisam de suas próprias análises de engenharia.
Os suportes da tocha e os sensores devem ser incluídos?
Inclua qualquer item instalado no flange na análise do conjunto da ferramenta. A avaliação final depende do conjunto real e do modelo de robô escolhido.
TCP é outro nome para centro de gravidade?
Não. TCP descreve o ponto de trabalho; CoG descreve a localização do centro da distribuição de massa considerada.
Discutir o conjunto da tocha e o caso de carga. A CBOXTEC pode discutir a aplicação antes que todos os detalhes sejam conhecidos; a adequação do modelo continua sujeita à análise real da integração.