

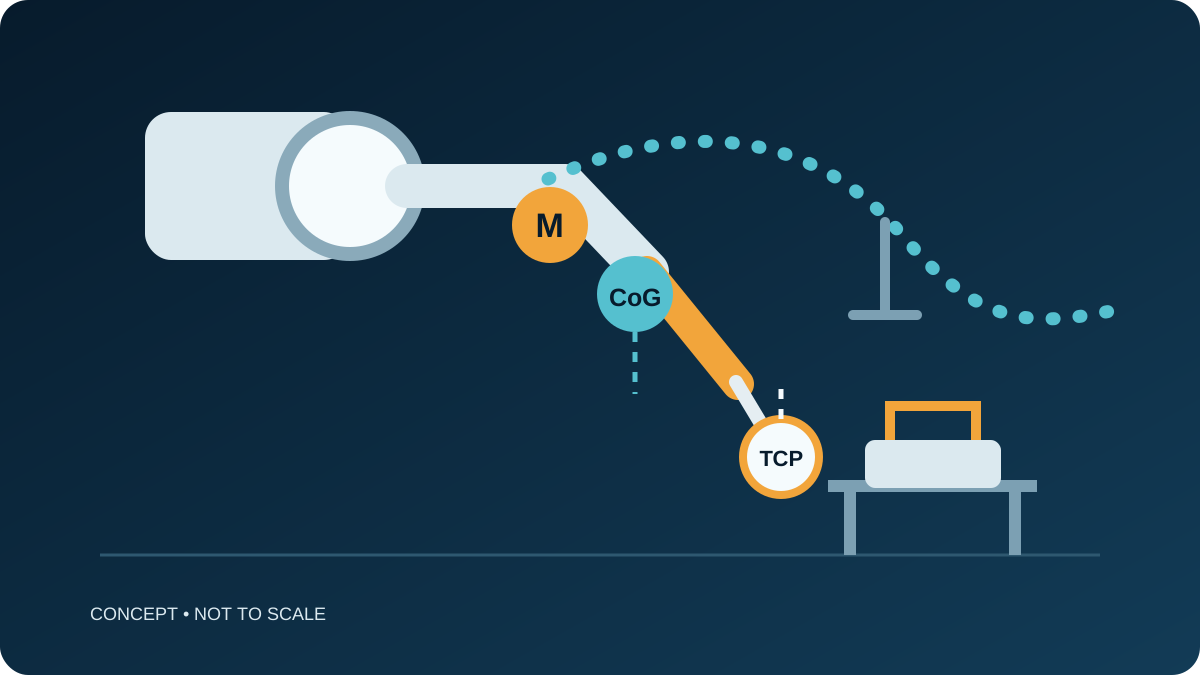
概念負載圖,不是工程圖、型號規格或 CBOXTEC 實測裝置。M 表示納入考量的質量,CoG 表示其重心,TCP 表示作業點。
工件重量等於焊接機器人的負載嗎?
通常不等於。固定在夾具上的工件不是由機器人提起,因此其全部重量不是機械臂的搬運負載。先列出連接於機器人法蘭的全部項目,再加入機器人實際搬運的任何工件。重心、質量分佈、慣量與軟管佈置仍須按具體型號進行整合審查。
分開不同負載情況
一般由機器人引導焊接時,夾具支撐工件,機器人搬運焊槍組件。組件可能包括焊槍、安裝支架、防碰撞裝置、感測器,以及實際安裝的其他法蘭端項目。其合計質量及配置,而非單獨的工件重量,是審查起點。
若機器人拾取工件,該工件會構成另一種負載情況,應納入該動作的評估。變位機或獨立搬運機器人應按其實際搬運項目評估,不應自動把其負載算給焊接機械臂。
| 項目 | 整合審查問題 |
|---|---|
| 工具組件 | 哪些焊槍、安裝件、感測器或其他項目隨法蘭移動? |
| 搬運工件 | 這台機器人提起工件,還是由夾具支撐? |
| CoG 與慣量 | 在預定動作中,所考量的質量相對法蘭如何分佈? |
| 軟管與電纜 | 柔性管線如何佈置與支撐,可能引入哪些變化的作用力? |
| TCP | 相對法蘭描述焊接位置的作業點在哪裡? |
不要混淆質量、CoG 與 TCP
質量表示搬運多少;重心表示該質量作用的位置;慣量還取決於質量分佈。TCP(工具中心點)表示相對法蘭的作業點。TCP 可接近焊絲尖端,但不等於工具組件的 CoG。這些標記回答不同問題,不能互相替代。
Universal Robots 的末端工具整合指南同樣把工具與搬運工件質量、重心或質量分佈、慣量及 TCP 視為不同的整合輸入。此來源僅支持上述定義,不代表 CBOXTEC 控制器功能或機器人能力。來源:Universal Robots,Integrating end-of-arm tools,2026 年 9 月 22 日查閱。
審查軟管佈置,不把它假設為剛性負載
柔性焊槍管線不會像完全固定在法蘭上的單一剛體。走線、支撐、彎曲變化及機器人姿態可能帶來變化的作用力或限制。記錄法蘭端安裝項目,並請機器人或工作站整合商審查預定型號與動作下的完整佈置。即使資料尚未齊全,買方也可先開始討論,並隨設計進展確認精確組件資料。
按型號審查負載時應提供什麼
提供工具清單、組件圖及預定動作,並註明完整型號。審查人員才能把質量、CoG、慣量及 TCP 資料對應到同一個提案配置。
- 列出焊槍、支架、防碰撞裝置及實際安裝的感測器,附上各自質量和數值來源。標示它們相對法蘭的位置;未知的質量、CoG 或慣量資料應列為待確認。
- 展示預定 TCP、軟管支撐及焊接姿態範圍。說明工件留在夾具上,還是由這支機械臂搬運,並註明任何獨立變位機。
- 請供應商指出評估採用的該型號負載條件,並記錄未解決的資料項目。照片或上方概念插圖不能代替這些資料。
CTC007-HJ1077 產品頁提供一個可供討論的目錄型號。此處連結不表示該型號已確認適合您的工具或應用。
FAQ
夾緊的工件屬於焊接機械臂負載嗎?
不屬於該機械臂搬運的工件。其夾具及任何獨立變位機仍須各自接受工程審查。
焊槍安裝件和感測器應納入嗎?
工具組件審查應包含實際安裝的所有法蘭端項目。最終評估取決於實際組件與所選機器人型號。
TCP 是重心的另一名稱嗎?
不是。TCP 描述作業點;CoG 描述所考量質量分佈的重心位置。
討論焊槍組件與負載情況。資料尚未齊全時也可與 CBOXTEC 討論應用;型號適用性仍須以實際整合審查為準。