

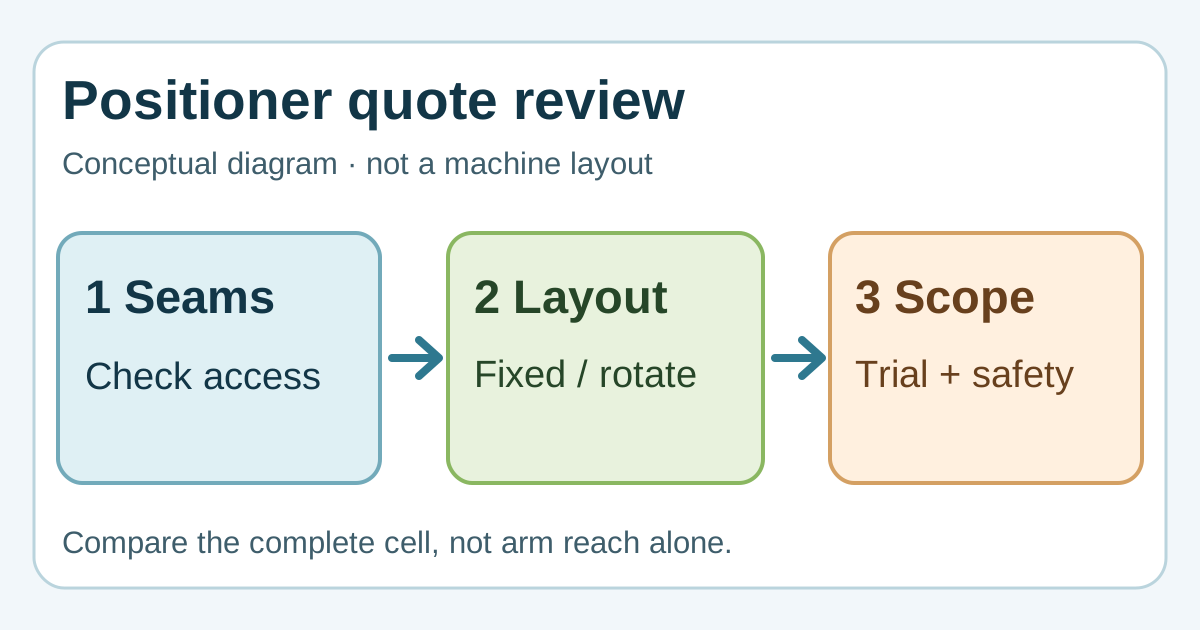
独自の計画用概念図:見積対象のセルを決める前に、固定治具とワークの回転を比較します。装置図、安全設計、CBOXTEC 製品仕様ではありません。
溶接ロボットに必ずポジショナが必要ですか?
必ずしも必要ではありません。実際のトーチが適切な溶接姿勢ですべての対象溶接線に届くなら、固定治具で足りる場合があります。複数の面で向きを変える必要がある場合は、ポジショナ、ロボット、治具、工程を一つの提案システムとして評価します。試作品に溶接線が複数あるという理由だけで追加しないでください。
まずアクセス上の問題を図示する
現行図面に各溶接線を示し、必要なトーチの進入方向、クランプ、周辺構造を含めます。ワークを動かさずに届く線と、別の向きが必要な線を分けます。代表的な最大重量のワークを治具込みで示し、搬入出方法も伝えます。アームの到達距離だけではトーチの実際のアクセスは証明できません。
Miller は自社セルの一例で、サーボポジショナがワークを望む溶接姿勢へ回すと説明しています。ABB は二軸で回転が必要なワーク向けポジショナを紹介し、治具込みの積載能力を示しています。これは用途の例であり、どちらの製品がこの案件に適合する証拠でも、CBOXTEC が同じ構成を供給するという表示でもありません。Miller Electric「PerformArc PA1100HW」、2026年9月30日閲覧。ABB「IRP B」、2026年9月30日閲覧。
ワーク用ポジショナの見積には何を示すべきですか?
定格可搬質量だけでは、搭載物全体や提案された動作を判断できません。ポジショナの正確な機種、適用するメーカー資料、ワーク・治具・一緒に回転する付帯部品を含めた審査記録を求めてください。
| 求める記録 | 書面の提案に示す内容 |
|---|---|
| 搭載物全体 | ワーク、治具、付帯部品、適用する荷重・重心・オーバーハングの資料、確認責任者。 |
| 回転時の占有範囲 | 搭載状態の形状と、提案した各姿勢を通過する際のすき間の確認。一枚の静止画だけで済ませないこと。 |
| 動作の順序 | 溶接と溶接の間で姿勢を変えるのか、溶接中にロボットと協調して動くのか。対象の溶接線と試験記録も明記すること。 |
Yaskawa の MH 治具の指針では、荷重、搭載状態の重心、オーバーハング、回転時の占有範囲を個別に扱っています。Miller の PerformArc ページでは複数のステーション配置やポジショニング構成を紹介しています。これらは見積の確認項目を考えるための例であり、CBOXTEC の提供機器、本件の許容荷重、安全性、サイクルタイムを確定するものではありません。Yaskawa Motoman、Miller Electric、閲覧日:2026年10月20日。
搭載状態のレイアウトと併せて、溶接線全体にわたるトーチのアクセスを確認してください。
二つの見積構成を比較する
- 固定治具:各溶接線への進入、手動での向き替えの要否、位置決めの再現性をどう確認するか尋ねます。
- ポジショナ:提案する軸と動作、ロボットとの連動、ワークと治具の合計荷重・干渉・防護を誰が確認するか尋ねます。
- 両案共通:サイクルの各工程、搬入出作業、設置面積、統合責任、代表試験で扱う溶接線を記録します。ロボットの経路が速く見えてもセル全体の時間は証明できません。
見積を受け入れる前に、インテグレータに溶接線と向きの図、前提条件と除外事項を示してもらい、代表ワークで試験します。最終的な装置選定と安全評価は実際の設備に基づきます。本記事は調達相談用であり、技術承認ではありません。
溶接ポジショナの用途を相談する際は、ワーク図面、溶接線図、治具情報をご用意ください。