

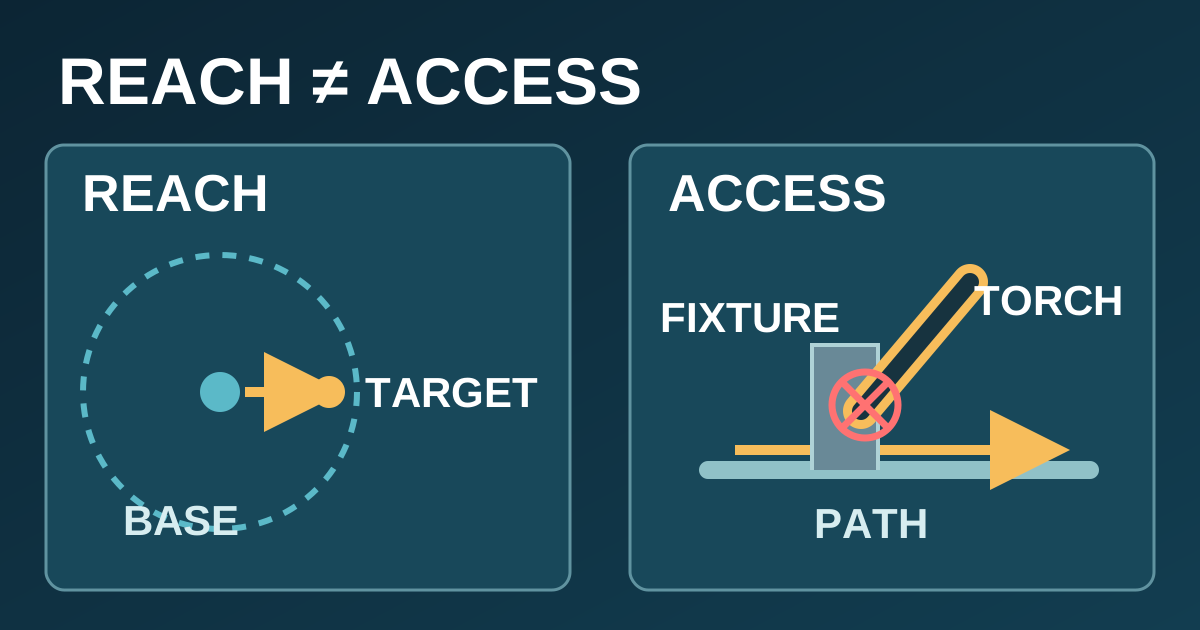
概念的なアクセス図であり、寸法入りのセル配置図、承認済み溶接経路、CBOXTEC の実設備ではありません。障害物は仮定の治具を表します。
溶接線がリーチ内なら、トーチで溶接できますか?
そうとは限りません。リーチ値はアームの作業空間に関する一つの情報ですが、溶接には使用可能なトーチ角度、トーチ周囲の隙間、溶接線全体に沿った実行可能な動きも必要です。公称リーチ内の点でも、必要な工具姿勢ではアクセスできないことがあります。リーチを一次選定に使い、実際のトーチ、部品、治具、ロボットのベースを合わせて確認してください。
クランプの奥にある隅を考える
高いクランプの横で保持されたブラケットの内側の隅に溶接線があるとします。トーチ先端は溶接線の中点に届くかもしれません。しかし接合部に向けて傾けるとノズルがクランプに当たる、または開始点には近づけても終点まで動く空間がない可能性があります。ベースの移動、治具の変更、予定した進入方向の見直しで結果は変わり得ます。これは設計検討用の仮定の例であり、特定配置の推奨ではありません。
| 確認項目 | インテグレーターに示す情報 |
|---|---|
| 端点と全経路 | 現行の部品図に溶接線の開始点、終点、進行方向を示す。 |
| 工具姿勢 | 想定するトーチ方向と実際のトーチ組立を特定する。 |
| 周囲 | クランプ、治具部材、隣接部品、搬入や位置決めによるアクセスの変化を示す。 |
| ベースと動作 | ベースの候補位置を示し、全経路で干渉と動作の確認を依頼する。 |
研究論文 Comparison of Robot Morphologies and Base Positioning for Welding Applications は、工具方向、ベース位置、衝突の制約を考慮して溶接軌道を評価しています。これらはアクセス確認に役立つ分類ですが、論文はこの仮定の治具や CBOXTEC の機種を検証していません。出典:Gautier ほか、2024年7月8日投稿、2026年9月23日閲覧。
提案されたセルの根拠を求める
提案する工具姿勢と治具の状態で、指定したどの溶接線にアクセスでき、どこに変更または試験が必要かをインテグレーターに確認してください。図面と経路の確認で干渉を早期に見つけられますが、最終的なセル設計、溶接施工方法、安全対策には案件ごとの検証が必要です。公称リーチだけではその検証になりません。
よくある質問
先端は届いてもトーチ本体は入らないことがありますか?
はい。先端位置だけでは、必要な姿勢でノズル、取付部、ケーブル、アームが占める空間は分かりません。
溶接線の中点だけ確認すれば十分ですか?
いいえ。周囲の治具や部品位置の変化を含め、予定した姿勢で進入、移動、退出を確認します。
リーチの長いロボットなら解決しますか?
必ずしもそうではありません。アクセスは工具の姿勢と全経路、治具、ベース位置、周囲形状に左右されます。具体案を確認してください。
溶接経路と治具を相談する。図面または写真と想定トーチ組立を共有してください。適合性は統合確認によります。