

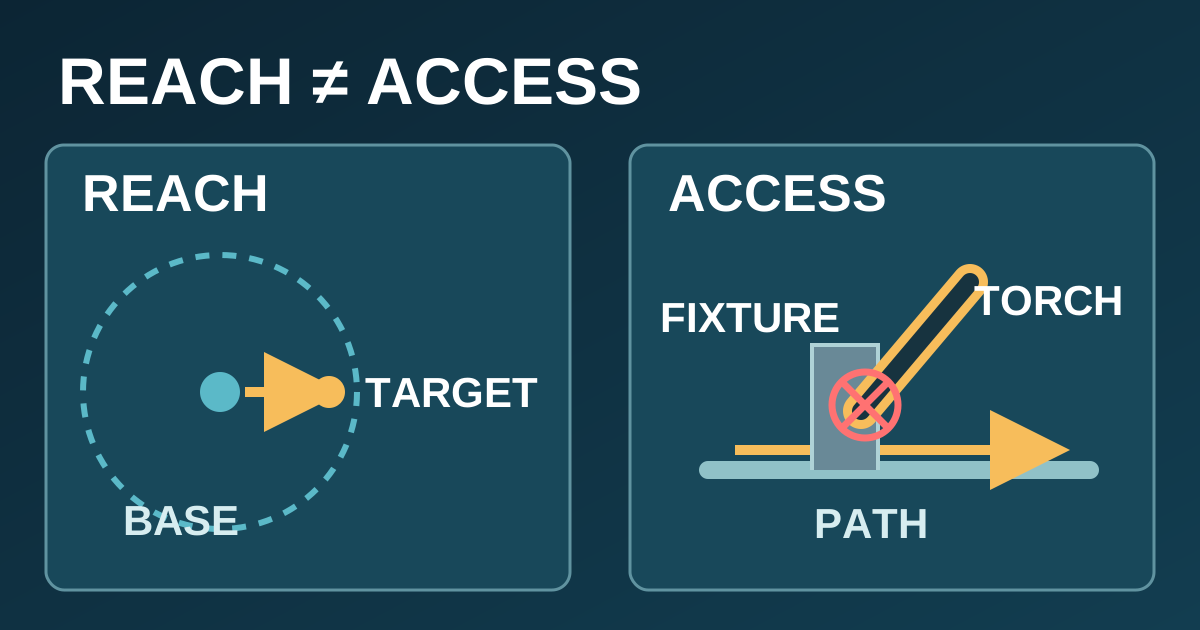
개념적 접근도이며 치수 표시 셀 배치도, 승인된 용접 경로 또는 CBOXTEC 실제 설치가 아닙니다. 장애물은 가상의 지그를 나타냅니다.
용접선이 도달 범위 안에 있으면 토치로 용접할 수 있나요?
그렇지 않을 수 있습니다. 도달거리 수치는 로봇 작업 공간에 관한 한 가지 정보일 뿐이며, 용접에는 적절한 토치 각도, 토치 주변 간격 및 용접선 전체를 따른 가능한 동작도 필요합니다. 공칭 도달 범위 안의 점도 필요한 공구 자세에서는 접근할 수 없을 수 있습니다. 도달거리를 1차 기준으로 사용한 뒤 실제 토치, 부품, 지그 및 로봇 베이스를 함께 검토하세요.
클램프 뒤쪽 모서리를 떠올려 보세요
높은 클램프 옆에 고정된 브래킷의 안쪽 모서리에 용접선이 있다고 가정해 봅니다. 토치 끝은 용접선 중간 지점에 닿을 수 있습니다. 하지만 이음부를 향해 기울일 때 노즐이 클램프에 닿거나, 로봇이 시작점에는 접근해도 끝점까지 이동할 공간이 없을 수 있습니다. 베이스 이동, 지그 변경 또는 계획된 접근 방향의 수정에 따라 결과가 달라질 수 있습니다. 이는 엔지니어링 검토를 위한 가상 질문이며 특정 배치의 권장 사항이 아닙니다.
| 검토 항목 | 통합업체에 보여줄 자료 |
|---|---|
| 양 끝과 전체 경로 | 최신 부품 도면에 용접 시작점, 끝점 및 이동 방향을 표시합니다. |
| 공구 자세 | 의도한 토치 방향과 실제 토치 조립체를 명시합니다. |
| 주변 | 클램프, 지그 부재, 인접 부품 및 적재나 위치 변경에 따른 접근성 변화를 보여줍니다. |
| 베이스와 동작 | 후보 베이스 위치를 보여주고 전체 경로의 충돌 및 동작 검토를 요청합니다. |
연구 논문 Comparison of Robot Morphologies and Base Positioning for Welding Applications는 공구 방향, 베이스 배치 및 충돌 제약을 고려해 용접 궤적을 평가합니다. 이는 접근성 검토에 유용한 범주이지만, 논문은 이 가상의 지그나 CBOXTEC 모델을 검증하지 않습니다. 출처: Gautier 외, 2024년 7월 8일 제출, 2026년 9월 23일 확인.
제안된 셀의 근거를 요청하세요
제안된 공구 자세와 지그 상태에서 지정된 용접선 중 어느 부분에 접근 가능한지, 어디에 변경 또는 시험이 필요한지 통합업체에 확인하세요. 도면 및 경로 검토는 충돌을 일찍 드러낼 수 있지만, 최종 셀 설계, 용접 절차 및 안전 조치는 프로젝트별 검증이 필요합니다. 공칭 도달거리만으로 이를 검증할 수 없습니다.
자주 묻는 질문
토치 끝은 닿지만 몸체는 접근하지 못할 수 있나요?
네. 끝 위치만으로는 필요한 자세에서 노즐, 마운트, 케이블 및 로봇 암이 차지하는 공간을 알 수 없습니다.
용접선 중간 지점만 확인해도 충분한가요?
아니요. 주변 지그와 부품 위치 변화를 포함해 의도한 자세로 진입, 이동 및 이탈을 검토하세요.
도달거리가 더 긴 로봇이면 접근 문제가 해결되나요?
반드시 그렇지는 않습니다. 접근성은 전체 공구 자세와 경로, 지그, 베이스 위치 및 주변 형상에 달려 있습니다. 구체적인 제안을 검토하세요.
용접 경로와 지그 상담. 도면 또는 사진과 예정된 토치 조립체를 공유하세요. 적합성은 통합 검토에 따릅니다.