

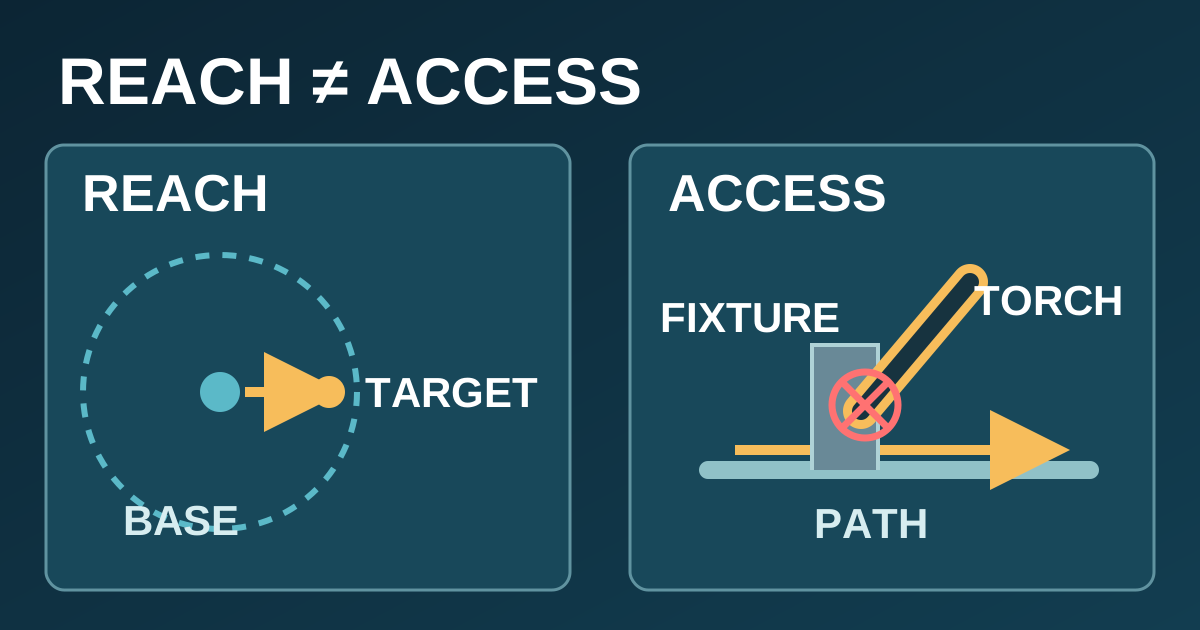
概念性可達性示意圖,不是標尺寸的工作站配置、核准的焊接路徑或 CBOXTEC 實際設備。圖中障礙物代表假設的治具。
焊縫在臂展內,焊槍就能焊到嗎?
不能這樣判斷。臂展數值描述機械臂工作空間的一部分,但焊接還需要合適的焊槍角度、焊槍周圍的間隙,以及沿整條焊縫可行的運動。即使某點在標稱臂展內,要求的工具姿態仍可能無法到達。先用臂展初篩,再一起審查實際焊槍、工件、治具和機器人底座。
想像夾具後方的一個轉角
假設一條焊縫位於支架內角,旁邊有較高的夾具。焊槍尖端可能到達焊縫中點;但焊槍朝接頭傾斜時,噴嘴可能碰到夾具,或者機械臂可以接近起點,卻沒有空間走到終點。移動底座、修改治具或調整預定接近方向都可能改變結果。這是供工程審查的假設問題,並非對特定配置的建議。
| 檢查項目 | 提供整合商的資料 |
|---|---|
| 端點與完整路徑 | 在現行工件圖紙上標明焊縫起點、終點和行進方向。 |
| 工具姿態 | 說明預定焊槍方向並確認實際焊槍組件。 |
| 周邊障礙 | 顯示夾具、治具構件、相鄰工件,以及裝載或定位時的可達性變化。 |
| 底座與運動 | 顯示候選底座位置,並要求檢查整條路徑的碰撞與運動。 |
研究論文 Comparison of Robot Morphologies and Base Positioning for Welding Applications 在評估焊接軌跡時考慮工具方向、底座位置和碰撞限制。這些是檢查可達性的有用類別;該論文並未驗證這個假設治具或任何 CBOXTEC 型號。來源:Gautier 等人,2024 年 7 月 8 日提交;2026 年 9 月 23 日查閱。
要求提供擬議工作站的依據
請整合商指出:在擬議工具姿態和治具狀態下,哪些指定焊縫可達,哪些仍需修改或試驗。圖紙與路徑審查可及早發現衝突;最終工作站設計、焊接程序和安全措施仍需專案專屬驗證。標稱臂展本身不是這種驗證。
常見問題
焊槍尖端能到達,但焊槍本體不能嗎?
可以。尖端位置不代表在要求姿態下噴嘴、安裝座、電纜及機械臂佔用的空間。
只檢查焊縫中點夠嗎?
不夠。應按預定姿態檢查進入、行進和退出,並納入附近治具及工件位置變化。
臂展更長就能解決可達性問題嗎?
不一定。可達性取決於完整工具姿態與路徑、治具、底座位置及周邊幾何形狀。應審查具體方案。
討論焊接路徑與治具。可提供圖紙或照片及預定焊槍組件;適用性仍須經整合審查。