

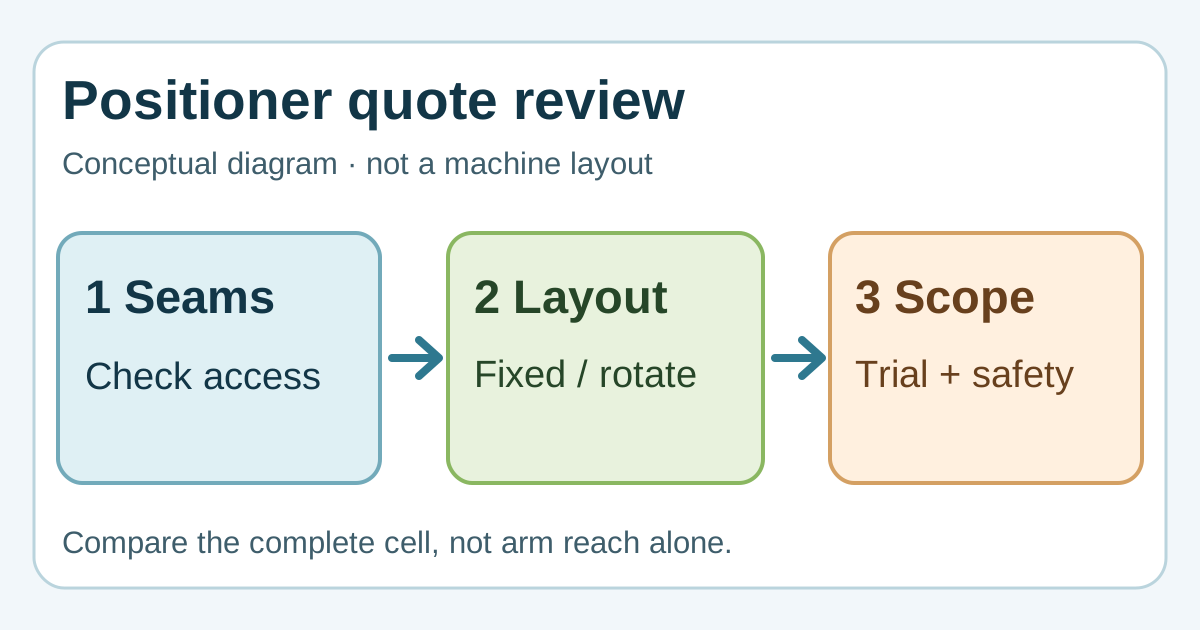
原創規劃示意圖:界定報價工作站前,比較固定夾具與旋轉工件。這不是設備圖、安全設計或 CBOXTEC 產品規格。
焊接機器人一定需要變位機嗎?
不一定。如果實際焊槍能以可接受的焊接姿態到達所有必要焊縫,固定夾具可能已足夠。若多個側面需要重新定向,則應把工件變位機、機器人、夾具和製程作為一套提案系統評估。不要只因樣件有多道焊縫就加入變位機。
先標出可達性問題
在現行工件圖紙上標出每道焊縫,包括焊槍所需進入方向、夾具及周圍結構。分清不移動工件即可到達的焊縫,以及需要改變方向的焊縫。提供最重的代表性工件連同其夾具,並說明上下料方式。單靠機械臂的可達範圍數值,不能證明焊槍實際可達。
Miller 介紹其一款工作站中的伺服變位機可將工件轉至所需焊接位置。ABB 介紹適用於需雙軸旋轉工件的變位機,並將夾具計入承載能力。這些只是變位機用途的例子,不證明兩家產品適用於此專案,也不表示 CBOXTEC 供應該配置。Miller Electric,〈PerformArc PA1100HW〉,查閱於 2026 年 9 月 30 日。ABB,〈IRP B〉,查閱於 2026 年 9 月 30 日。
機器人工件變位機的報價應提供哪些資料?
額定載荷本身不足以描述裝載後的組件或擬議動作。請索取變位機的確切型號、適用的原廠文件,以及經審查的工件、工裝和隨其轉動的附屬設備記錄。
| 應索取的記錄 | 書面方案應列明的內容 |
|---|---|
| 裝載組件 | 工件、夾具及附屬設備;適用的載荷、重心與懸伸文件;負責審查的人員。 |
| 回轉包絡 | 裝載後的幾何形狀,以及通過各擬議姿態時的間隙審查,而非只有一張靜態圖片。 |
| 動作順序 | 是焊縫之間重新定位,還是焊接時與機器人聯動,並列明涵蓋的焊縫與試驗證據。 |
Yaskawa 的 MH 工裝指引分別考慮載荷、裝載後的重心、懸伸與回轉包絡;Miller 的 PerformArc 頁面則列出不同工位與變位佈置。這些範例用於釐清報價問題,不代表 CBOXTEC 有對應供應項目,也不能據此確定本案適用的載荷限值、安全性或節拍。Yaskawa Motoman;Miller Electric,查閱日期:2026 年 10 月 20 日。
審查裝載佈局時,請一併核對整條焊縫的焊槍可達性。
比較兩種報價佈局
- 固定夾具:確認每道必要焊縫如何接近、是否需人工轉向,以及如何檢查重複定位。
- 變位機:確認提案的軸與運動、機器人和變位機是否聯動,以及由誰核實工件加夾具的載荷、間隙和防護。
- 兩種方案:記錄節拍步驟、上下料工作、佔地、整合責任及代表性試焊涵蓋的焊縫。看似較快的機器人路徑不能代表整個工作站節拍。
接受報價前,請整合商展示提案的焊縫及方向圖、列明假設與排除項,並以代表性工件試驗。最終設備選型和安全評估應以實際安裝為準;本文供採購討論,不是工程核准。
討論焊接變位機應用,並備妥工件圖、焊縫圖及夾具資料。