

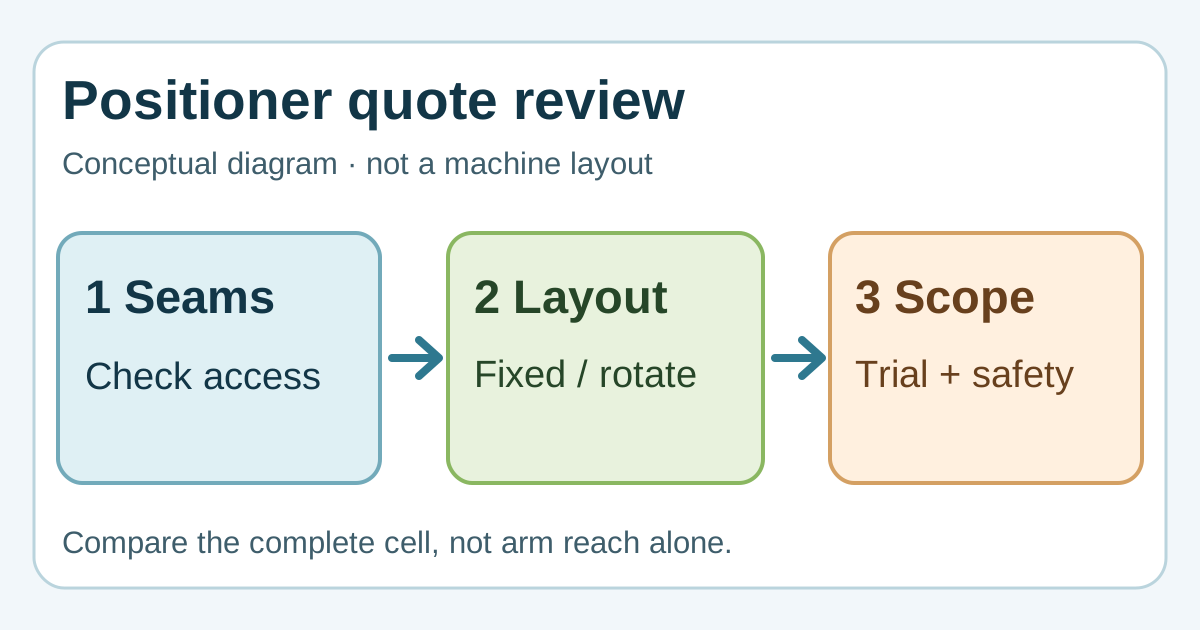
Rajah perancangan asli: bandingkan jig tetap dengan benda kerja yang berputar sebelum mentakrifkan sel dalam sebut harga. Ini bukan lukisan mesin, reka bentuk keselamatan atau spesifikasi produk CBOXTEC.
Adakah robot kimpalan sentiasa memerlukan positioner?
Tidak semestinya. Jig tetap mungkin memadai jika torch sebenar dapat mencapai setiap sambungan yang diperlukan dalam orientasi kimpalan yang boleh diterima. Jika beberapa sisi perlu diubah orientasi, nilai positioner bersama robot, jig dan proses sebagai satu sistem yang dicadangkan. Jangan tambah positioner hanya kerana sampel mempunyai beberapa sambungan kimpalan.
Petakan masalah akses terlebih dahulu
Tandakan setiap sambungan pada lukisan komponen terkini, termasuk arah pendekatan torch, pengapit dan struktur sekeliling. Bezakan sambungan yang boleh dicapai tanpa menggerakkan benda kerja daripada yang memerlukan orientasi lain. Tunjukkan benda kerja wakil paling berat bersama jignya dan nyatakan kaedah memuat serta memunggah. Angka capaian lengan sahaja tidak membuktikan akses torch yang boleh digunakan.
Miller menerangkan bahawa servo positioner memutar komponen ke kedudukan kimpalan yang dikehendaki dalam salah satu selnya. ABB menerangkan positioner dua paksi bagi benda kerja yang perlu diputar untuk mencapai kedudukan proses dan menyatakan kapasiti termasuk jig. Ini contoh fungsi positioner, bukan bukti bahawa mana-mana produk sesuai untuk projek ini atau CBOXTEC membekalkan konfigurasi tersebut. Miller Electric, ‘PerformArc PA1100HW’, diakses pada 30 September 2026. ABB, ‘IRP B’, diakses pada 30 September 2026.
Apakah yang perlu ditunjukkan dalam sebut harga positioner benda kerja?
Kapasiti beban terkadar sahaja tidak menerangkan keseluruhan pemasangan berbeban atau gerakan yang dicadangkan. Minta model positioner yang tepat, dokumen pengilang yang berkenaan serta rekod semakan benda kerja, perkakasan dan kelengkapan yang berputar bersama.
| Rekod yang diminta | Perkara yang perlu dinyatakan dalam cadangan bertulis |
|---|---|
| Pemasangan berbeban | Benda kerja, jig dan kelengkapan terpasang; dokumen beban, pusat graviti dan juluran yang berkenaan; pihak yang bertanggungjawab menyemak. |
| Ruang pergerakan semasa putaran | Geometri pemasangan berbeban dan semakan kelegaan sepanjang orientasi yang dicadangkan, bukan hanya satu imej pegun. |
| Urutan gerakan | Perubahan orientasi antara kimpalan atau gerakan terselaras dengan robot semasa mengimpal, berserta kelim dan bukti ujian yang diliputi. |
Panduan perkakasan MH daripada Yaskawa membincangkan beban, pusat graviti pemasangan berbeban, juluran dan ruang putaran secara berasingan. Halaman PerformArc daripada Miller memaparkan beberapa susunan stesen dan penentududukan. Contoh ini membantu perbincangan sebut harga; ia tidak mengesahkan tawaran CBOXTEC, had beban yang sesuai, keselamatan atau masa kitaran projek ini. Yaskawa Motoman; Miller Electric, diakses pada 20 Oktober 2026.
Semak susun atur berbeban bersama akses obor sepanjang kelim.
Bandingkan dua susun atur yang ditawarkan
- Jig tetap: tanya bagaimana setiap sambungan wajib dicapai, sama ada perubahan orientasi secara manual diperlukan dan bagaimana kedudukan berulang diperiksa.
- Pemutar benda kerja: tanya paksi dan gerakan yang dicadangkan, sama ada robot dan positioner bergerak serentak, serta siapa yang mengesahkan beban gabungan benda kerja dan jig, kelegaan dan pelindungan.
- Kedua-dua pilihan: catat langkah kitaran, kerja memuat, ruang lantai, tanggungjawab penyepaduan dan sambungan yang diliputi percubaan wakil. Laluan robot yang kelihatan lebih pantas tidak membuktikan masa kitaran keseluruhan sel.
Sebelum menerima sebut harga, minta penyepadu menunjukkan peta sambungan dan orientasi yang dicadangkan, menyatakan andaian serta pengecualian, dan menguji benda kerja yang mewakili. Pemilihan akhir peralatan dan penilaian keselamatan perlu berdasarkan pemasangan sebenar; artikel ini panduan perbincangan pembelian, bukan kelulusan kejuruteraan.
Bincangkan aplikasi positioner kimpalan dengan lukisan komponen, peta sambungan dan maklumat jig yang tersedia.