

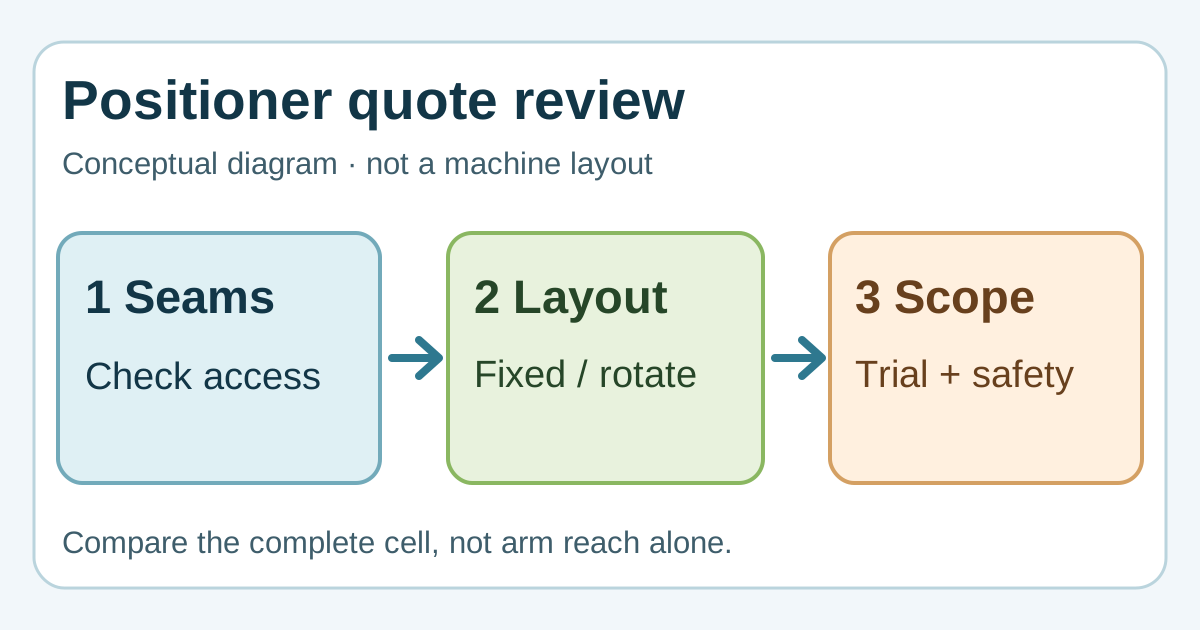
Diagram perencanaan asli: bandingkan jig tetap dengan benda kerja yang berputar sebelum menentukan sel dalam penawaran. Ini bukan gambar mesin, rancangan keselamatan, atau spesifikasi produk CBOXTEC.
Apakah robot las selalu memerlukan positioner?
Tidak selalu. Jig tetap mungkin cukup bila torch sebenarnya dapat menjangkau setiap sambungan yang diperlukan dalam posisi pengelasan yang dapat diterima. Jika beberapa sisi perlu diubah orientasinya, evaluasi positioner bersama robot, jig, dan proses sebagai satu sistem usulan. Jangan menambahkan positioner hanya karena sebuah sampel memiliki beberapa sambungan las.
Petakan masalah akses terlebih dahulu
Tandai setiap sambungan pada gambar komponen terbaru, termasuk arah pendekatan torch, penjepit, dan struktur di sekitarnya. Bedakan sambungan yang dapat dijangkau tanpa memindahkan benda kerja dari yang membutuhkan orientasi lain. Tunjukkan benda kerja perwakilan terberat bersama jignya dan identifikasi cara pemuatan serta pembongkaran. Angka jangkauan lengan saja tidak membuktikan akses torch yang dapat digunakan.
Miller menjelaskan bahwa servo positioner memutar komponen ke posisi pengelasan yang diinginkan pada salah satu selnya. ABB menjelaskan positioner dua sumbu untuk benda kerja yang perlu diputar agar mencapai posisi proses dan menyebut kapasitas termasuk jig. Ini contoh fungsi positioner, bukan bukti bahwa salah satu produk cocok untuk proyek ini atau bahwa CBOXTEC memasok konfigurasi tersebut. Miller Electric, ‘PerformArc PA1100HW’, diakses 30 September 2026. ABB, ‘IRP B’, diakses 30 September 2026.
Apa yang harus ditunjukkan dalam penawaran positioner benda kerja?
Kapasitas beban nominal saja tidak menjelaskan seluruh rakitan berbeban atau gerakan yang diusulkan. Minta model positioner yang tepat, dokumen pabrikan yang berlaku, serta catatan tinjauan benda kerja, perkakas, dan perlengkapan yang ikut berputar.
| Catatan yang diminta | Isi yang perlu dicantumkan dalam penawaran tertulis |
|---|---|
| Rakitan berbeban | Benda kerja, jig dan perlengkapan terpasang; dokumen beban, pusat gravitasi dan overhang yang berlaku; penanggung jawab tinjauan. |
| Ruang gerak saat berputar | Geometri rakitan berbeban dan tinjauan jarak bebas sepanjang orientasi yang diusulkan, bukan hanya satu gambar diam. |
| Urutan gerakan | Perubahan orientasi di antara pengelasan atau gerakan terkoordinasi dengan robot selama mengelas, beserta kampuh dan bukti uji yang dicakup. |
Panduan perkakas MH dari Yaskawa membahas beban, pusat gravitasi rakitan berbeban, overhang dan ruang putar secara terpisah. Halaman PerformArc dari Miller menampilkan beberapa susunan stasiun dan pemosisian. Contoh ini membantu membahas penawaran; bukan bukti produk yang ditawarkan CBOXTEC, batas beban yang sesuai, keselamatan atau waktu siklus proyek ini. Yaskawa Motoman; Miller Electric, diakses 20 Oktober 2026.
Tinjau tata letak berbeban bersama akses obor di sepanjang kampuh.
Bandingkan dua tata letak penawaran
- Jig tetap: tanyakan cara menjangkau setiap sambungan wajib, apakah perlu mengubah arah secara manual, dan cara memeriksa pengulangan posisi.
- Pemutar benda kerja: tanyakan sumbu dan gerakan yang diusulkan, apakah robot dan positioner bergerak terkoordinasi, serta siapa yang memverifikasi beban gabungan benda kerja dan jig, jarak bebas, dan pelindung.
- Kedua pilihan: catat tahap siklus, pekerjaan bongkar muat, luas lantai, tanggung jawab integrasi, dan sambungan yang dicakup uji perwakilan. Jalur robot yang tampak lebih cepat tidak membuktikan waktu siklus seluruh sel.
Sebelum menerima penawaran, minta integrator menunjukkan peta sambungan dan orientasi yang diusulkan, menyatakan asumsi serta pengecualian, dan menguji benda kerja yang mewakili. Pemilihan peralatan akhir dan penilaian keselamatan harus mengacu pada instalasi sebenarnya; artikel ini adalah panduan diskusi pembelian, bukan persetujuan rekayasa.
Diskusikan aplikasi positioner pengelasan dengan gambar komponen, peta sambungan, dan informasi jig yang tersedia.