

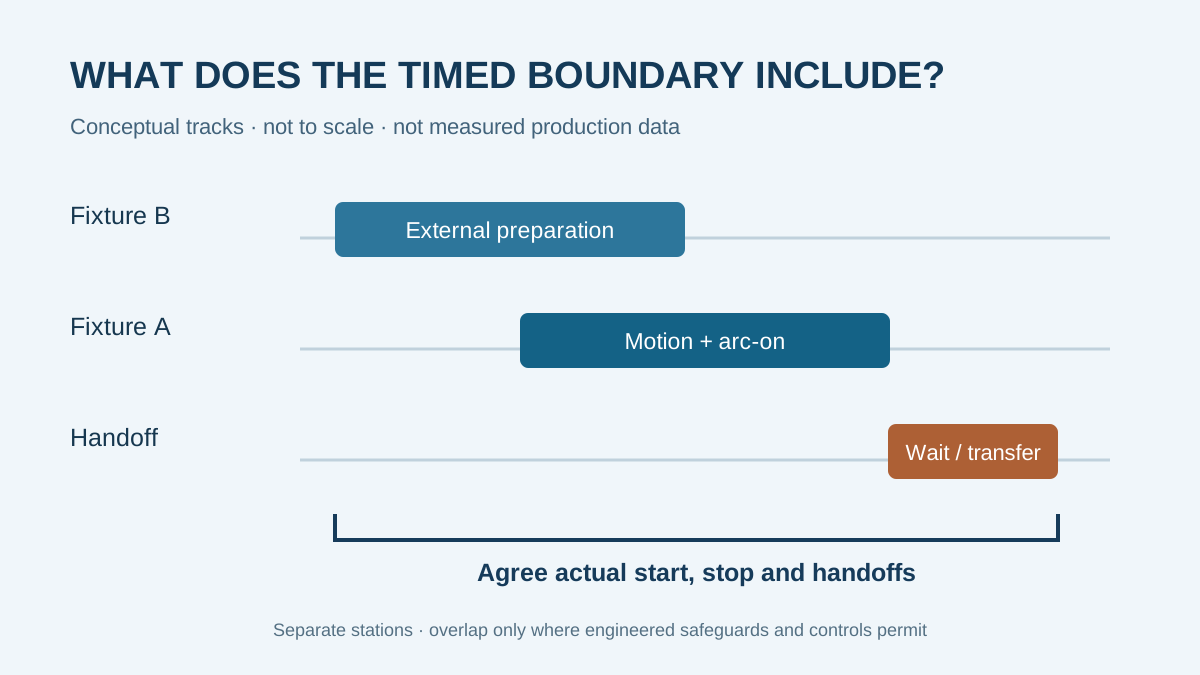
概念的な時間軸であり、実測生産データや CBOXTEC が保証するサイクルタイムではありません。並行作業は実際の同期点で確認します。
溶接ロボットのサイクルタイム表示をどう比較するか?
試験ごとに同じ工件、溶接範囲、計測開始・終了イベント、人員配置、合格基準を指定します。アークオン時間、観測したセル全体のサイクル、停止時間を別々に記録し、明示した観測期間の合格品産出を比較します。短い溶接工程だけではセルの産出率を示せません。
三つの時間の問いを分ける
アークオン時間は溶接アークが出ている時間だけです。観測するセルのサイクルには、例えば一回の治具準備完了から次の準備完了まで、といった開始・終了イベントが必要です。その範囲内に実際に生じた搬送、ロボット動作、溶接、同期待ちを含めます。工件が入ってから出るまでの一個のリードタイムは、安定運転時の完成品間隔と異なり、並行作業で差が出ます。投入をセルの境界に含めるか、手直しや検査が境界の外か内かも明示します。
Miller はアークオン時間、サイクルタイム、停止時間を別の監視情報として挙げています。これは分けて記録する根拠であり、CBOXTEC の性能表示や全顧客共通のサイクル境界ではありません。出典:Miller、Driving Improvements in Automation with Welding Information、2026年9月21日閲覧。
重複と待機を記録し、項目名を単純に足さない
一つ目の治具を溶接中に二つ目を投入できる場合があります。一方でロボットがクランプ、作業者、工件の受渡し、検査判断を待つこともあります。重なった時間を順次作業として加算しないでください。二つの作業の長い方を自動的にサイクルとすることもできません。実際の受渡しと同期待ちを観測します。図は確認項目を示すもので、実測時間軸や計算式ではありません。
別の作業場所での並行準備は、設計された安全防護と制御が許す場合に限る選択肢です。この図は安全承認ではありません。
| 試験で記録するもの | 合意すべき境界・証拠 |
|---|---|
| 工件と溶接範囲 | 図面の改訂、溶接順序、合格基準、試験数量。 |
| アークと設備イベント | アークの開始・終了、動作、取扱い、停止。セルのサイクルに含むイベントを指定。 |
| 並行作業と待機 | 作業者・治具の動き、重複、依存関係、実際の受渡し時刻。 |
| 産出観測期間 | 時計上の開始・終了、総数、合格数、手直し、廃棄、停止理由。 |
不良損失を隠さず合格品で見る
合意した観測期間の経過時間を合格品数で割ると、合格品一個当たりの事後平均時間になります。計画休憩や無関係の停止を期間に含むか明示し、不合格数と手直し数を残します。手直し後に合格した工件を合格品に含むか明示し、同じ実物は一度だけ数えます。合格品がゼロなら商は未定義であり、ゼロではありません。この観測産出指標は機械のサイクル、一個のリードタイム、保証タクト、節減額の予測ではありません。見積り協議には条件を開示した反復試験を用いてください。
FAQ
アークオン時間はロボットの全サイクルか?
いいえ。選んだ境界には動作、投入、クランプ、待機を含む場合があります。実際の開始・終了イベントを指定します。
重なる二作業を足して産出を推定できるか?
順序と受渡し記録なしにはできません。重複と同期を計測し、単純な和や長い方だけと決めつけません。
合格品一個で表示された産出率を証明できるか?
できません。期間、合格・不合格数、停止と条件を記録します。一個のリードタイムは安定した産出間隔ではありません。
試験と計時境界を相談する。これは調達記録の助言であり、CBOXTEC 製品仕様、受入承認、産出保証ではありません。