

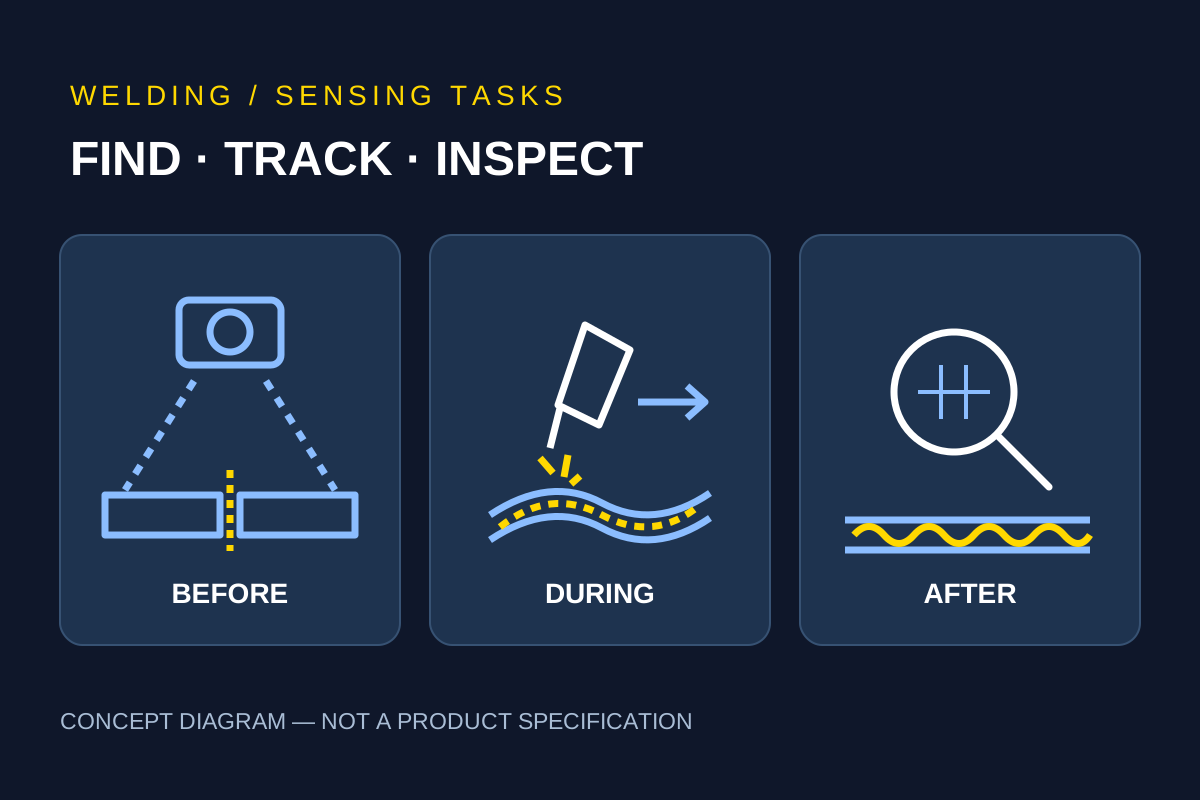
Diagrama conceitual: localizar uma junta antes da soldagem, rastreá-la durante a soldagem e inspecioná-la depois são tarefas distintas. Não é uma especificação de produto nem comprovação do desempenho de detecção.
Defina primeiro a tarefa de sensoriamento
Avalie a visão e o rastreamento de juntas na soldagem perguntando o que o sistema proposto detecta, quando detecta e quais correções pode fazer. A denominação de inteligência artificial não comprova compatibilidade com um robô nem demonstra que o sistema possa compensar todas as variações das juntas.
Diferencie a localização de uma junta antes da soldagem, o rastreamento durante a soldagem e a inspeção da solda concluída. Pergunte quais dessas tarefas a proposta de fato inclui. Evidências de uma tarefa não devem ser apresentadas como evidências das demais.
Descreva a variação
- Geometria da junta e superfícies que o sensor deve observar.
- Posicionamento da peça, ajuste da junta e variação esperada.
- Disposição da tocha, dos dispositivos de fixação e dos cabos ao redor da junta.
- Acabamento superficial e mudanças nas condições durante o processo.
- Resultado de detecção necessário e escopo de correção permitido.
Use peças representativas da produção, e não apenas uma amostra ideal. Peça ao fornecedor que defina as condições detectáveis, os limites de operação e as situações que exigem análise do operador. Trate o sensor como parte de uma aplicação integrada, e não como substituto da fixação das peças ou da qualificação do processo.
O que especificar em uma proposta de soldagem guiada por visão?
Peça um registro que relacione cada variação esperada da junta ao resultado de medição produzido pelo equipamento proposto. Separe o deslocamento lateral da variação de altura e identifique qual resultado será usado para corrigir a trajetória.
| Requisito a descrever | Evidências a solicitar |
|---|---|
| Deslocamento lateral e variação de altura | A direção coberta por cada medição, o que não é medido e os resultados de amostras representativas de cada condição. |
| Método de sensoriamento e saída | O sensor e o software, o resultado de medição informado e se a correção proposta ocorre antes ou durante a soldagem. |
O exemplo de soldagem com MotoSight 2D da Yaskawa trata separadamente a detecção lateral e a de altura. A Fronius também descreve um método que usa o arame de solda como sensor. Esses exemplos mostram por que é preciso identificar o método real de medição; não comprovam disponibilidade ou compatibilidade em uma configuração CBOXTEC. Yaskawa Motoman; Fabricante Fronius, acesso em 20 de outubro de 2026.
Inclua as saídas de medição e correção necessárias na análise das interfaces do equipamento.
Verifique as interfaces e as limitações
Solicite o modelo do sensor, o escopo do software, a interface do controlador e as responsabilidades de integração. Esclareça se a proposta altera apenas a posição da trajetória ou também parâmetros de soldagem, e pergunte como essas alterações são limitadas e verificadas.
Acorde como serão avaliadas as falhas de detecção, os resultados incertos e o registro de dados. Uma demonstração de rastreamento não comprova a aceitação da solda; a inspeção ainda precisa de critérios e evidências próprios.
Planeje um teste de aceitação
Defina um conjunto de amostras que abranja a variação esperada e registre tanto os resultados satisfatórios quanto os insatisfatórios. Pergunte CBOXTEC se uma opção específica está disponível para a configuração proposta e solicite o escopo por escrito e evidências da aplicação antes de incluí-la em um orçamento de produção.
Prepare uma comparação específica para o projeto
As perguntas a seguir são orientações de aquisição da CBOXTEC. Confirme com o fornecedor o escopo proposto e os critérios de aceitação.
- Informe se o resultado necessário é localizar a junta antes da soldagem, corrigir a trajetória durante a soldagem ou inspecionar depois da soldagem. Solicite evidências separadas para cada tarefa incluída na proposta.
- Forneça ao fornecedor exemplos representativos da variação de posição da junta, montagem e superfície. Solicite registros de detecções perdidas ou incertas e da resposta exigida do operador, e não apenas demonstrações bem-sucedidas.
- Para os requisitos de inspeção, defina quais defeitos ou medições devem ser avaliados e como os resultados serão comparados com os critérios de aceitação. Uma demonstração de rastreamento de trajetória, por si só, não responde a essa questão de inspeção.