

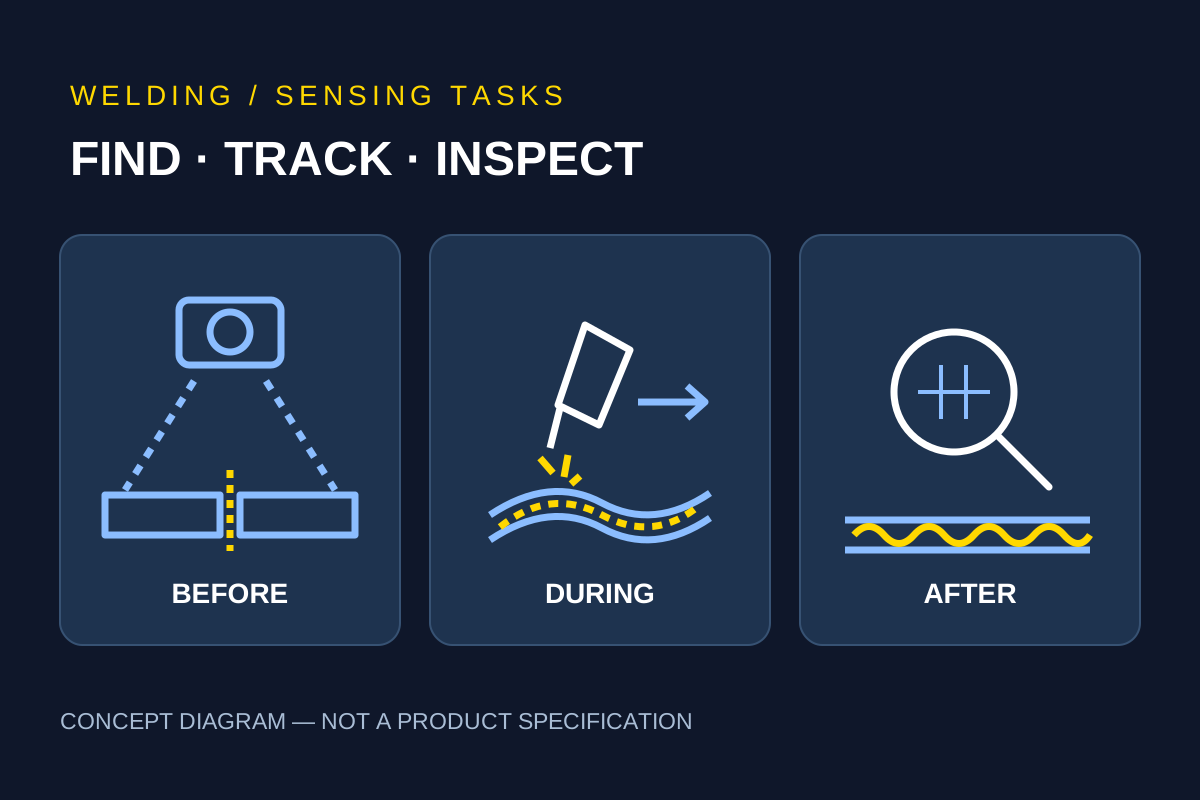
개념도: 용접 전 위치 검출, 용접 중 추적, 용접 후 검사는 서로 다른 작업입니다. 제품 사양이나 검출 성능의 증거가 아닙니다.
센서 작업부터 정의
무엇을 언제 검출하고 어떤 보정을 할 수 있는지 확인하세요. AI라는 이름은 로봇 호환성이나 모든 이음부 편차 보정을 증명하지 않습니다. 용접 전 위치 찾기, 용접 중 추적, 완성 용접부 검사를 구분하고 제안 범위를 확인하세요. 한 작업의 증거를 다른 작업까지 확대하지 않습니다.
실제 편차 설명
- 이음부 형상과 센서가 관찰할 표면.
- 부품 위치, 조립 상태와 예상 편차.
- 이음부 주변 토치, 지그와 케이블.
- 표면 마감과 공정 중 조건 변화.
- 필요한 검출 결과와 허용 보정 범위. 대표 생산 부품으로 검출 조건, 운용 제한, 작업자 검토가 필요한 상황을 정의하세요. 센서는 통합 적용의 일부이며 지그나 공정 검증을 대체하지 않습니다.
비전 기반 용접 제안서에는 무엇을 명시해야 하나요?
예상되는 이음부 편차마다 제안 장비가 어떤 측정 결과를 제공하는지 대응표를 요청하세요. 횡방향 위치 편차와 높이 변화를 구분하고, 어떤 결과를 경로 보정에 사용하는지 확인해야 합니다.
| 설명할 요구 사항 | 요청할 근거 자료 |
|---|---|
| 횡방향 위치 편차와 높이 변화 | 각 측정이 다루는 방향, 측정하지 못하는 편차, 각 조건을 대표하는 시편의 결과. |
| 센싱 방식과 출력 | 센서와 소프트웨어, 출력되는 측정 결과, 제안된 보정을 용접 전 또는 용접 중 언제 수행하는지. |
Yaskawa의 MotoSight 2D 용접 예시는 횡방향과 높이 검출을 구분합니다. Fronius는 용접 와이어를 이용한 센싱 방식도 설명합니다. 이 예시는 실제 측정 방식을 확인해야 하는 이유를 보여 줄 뿐, CBOXTEC 구성에서 해당 기능의 공급 가능성이나 호환성을 입증하지 않습니다. Yaskawa Motoman, Fronius, 확인일: 2026년 10월 20일.
필요한 측정 및 보정 출력을 장비 인터페이스 검토에 포함하세요.
인터페이스와 인수 확인
센서 모델, 소프트웨어, 제어 인터페이스와 통합 책임을 요청하세요. 경로 위치만 바꾸는지 용접 설정도 바꾸는지, 변경을 어떻게 제한·확인하는지 명확히 하세요. 미검출, 불확실한 결과와 데이터 기록의 평가 방법을 정하세요. 추적 시연이 용접 합격을 증명하지는 않습니다. 예상 편차를 포함한 시험에서 성공과 실패를 모두 기록하세요. CBOXTEC에 해당 구성의 옵션 제공 여부를 확인하고 서면 범위와 적용 근거를 확보한 뒤 예산에 반영하세요.
실제 부품에 맞는 제안 비교 준비
다음은 CBOXTEC의 구매 준비 제안입니다. 공급업체와 제안 범위 및 인수 기준을 확인하세요.
- 필요한 결과가 용접 전 이음 위치 확인인지, 용접 중 경로 보정인지, 용접 후 검사인지 명시하세요. 제안에 포함된 작업별로 근거를 요청하세요.
- 이음 위치, 조립 및 표면 편차의 대표 사례를 제공하세요. 성공 시연뿐 아니라 미검출이나 불확실한 결과와 필요한 작업자 대응 기록을 요청하세요.
- 검사 요구가 있으면 평가할 결함이나 측정 항목과 인수 기준에 따른 결과 확인 방법을 합의하세요. 경로 추적 시연만으로는 이 검사 문제에 답할 수 없습니다.