

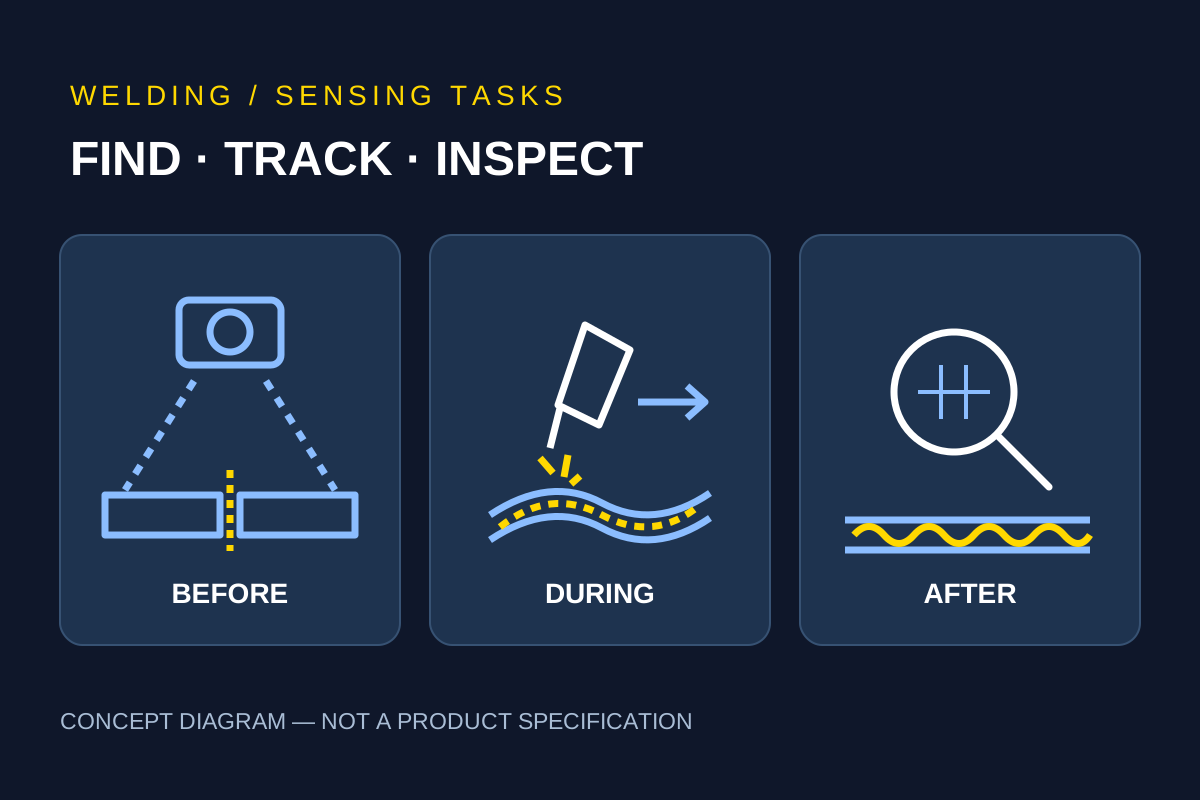
概念図:溶接前の位置検出、溶接中の追従、溶接後の検査は異なる作業です。製品仕様や検出性能の証明ではありません。
センサーの役割を定める
何をいつ検出し、どの補正を行えるかを確認します。AI という名称はロボットとの互換性や全継手変動への対応を証明しません。溶接前の位置検出、溶接中の追従、完成後の検査を区別し、提案の対象を確認します。一つの実証を他の機能の証拠として扱いません。
変動条件を示す
- 継手形状とセンサーが見る表面。
- 部品位置、組付け、想定ばらつき。
- 継手周囲のトーチ、治具、ケーブル。
- 表面仕上げと工程中の条件変化。
- 必要な検出結果と許される補正範囲。 実際の生産を代表する部品で、検出条件、制限、担当者確認が必要な状態を定めます。センサーを治具や工程適合確認の代替にしません。
ビジョンを使う溶接提案では何を明記すべきですか?
想定する継手の変動ごとに、提案機器がどの測定結果を出すのか、対応表を求めてください。横方向の位置ずれと高さの変動を分け、どの結果を経路補正に使うのかを確認します。
| 示す要件 | 求める資料 |
|---|---|
| 横方向の位置ずれと高さの変動 | 各測定が対象とする方向、測定できない変動、各条件を代表するサンプルの結果。 |
| センシング方式と出力 | センサーとソフトウェア、出力される測定結果、補正を溶接前に行うのか溶接中に行うのか。 |
Yaskawa の MotoSight 2D の溶接例では、横方向と高さの検出を分けています。Fronius は溶接ワイヤを使ったセンシングも紹介しています。これらは実際の測定方式を確認する理由を示す例であり、CBOXTEC の構成での提供や互換性を証明するものではありません。Yaskawa Motoman、Fronius、閲覧日:2026年10月20日。
必要な測定・補正の出力を機器インターフェースの確認に含めてください。
接続と受入を確認する
型式、ソフトウェア、制御接続、統合責任を確認します。経路位置だけか溶接設定も変更するか、その制限と確認方法を明らかにします。未検出、不確実な結果、データ記録の評価を合意します。追従の実演だけで溶接の合格は証明できません。 想定変動を含む試験で成功と失敗を記録します。CBOXTEC に対象構成での選択機能の有無を確認し、書面範囲と用途の根拠を得てから予算に含めてください。
実際の部品に合わせて提案を比較する
以下は CBOXTEC の調達準備の提案です。提案範囲と受入基準を供給者と確認してください。
- 必要な結果が溶接前の継手位置検出、溶接中の経路補正、溶接後の検査のどれかを明示します。提案に含む各作業について個別の根拠を求めます。
- 継手位置、組付け、表面状態の変動を示す代表例を供給者に渡します。成功例だけでなく、検出漏れ、不確実な結果、必要な作業者対応の記録を求めます。
- 検査では、評価する欠陥や測定項目と、受入基準に照らす確認方法を合意します。経路追従の実演だけでは検査要件の確認にはなりません。