

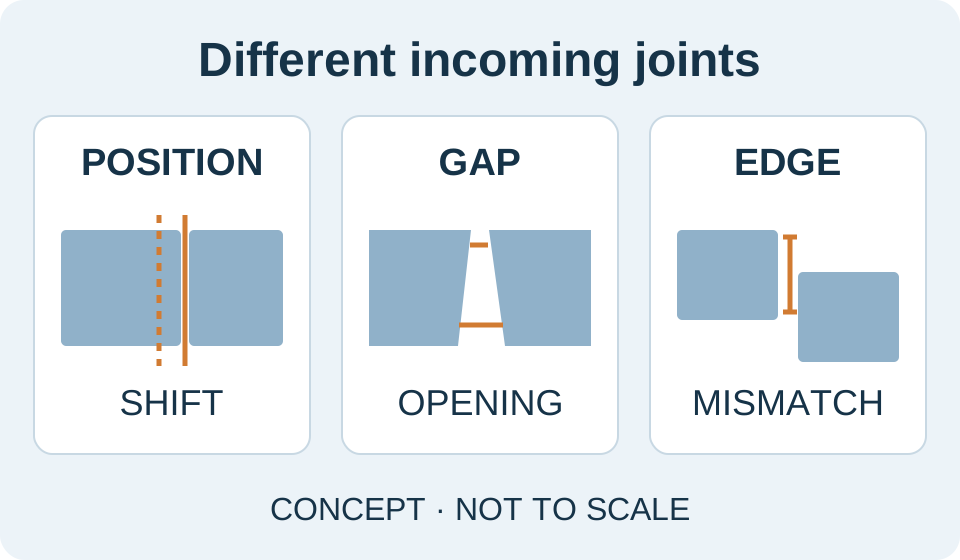
独自の概念図:継手位置のずれ、隙間の変化、部材端部の目違いを分けて示しています。寸法、許容限界、製品構成、顧客の実績を表す図ではありません。
成功した試験片が示すのは、試験した組付け状態
1回のロボット溶接が成功しても、生産品の継手が異なる隙間で搬入された場合の結果までは分かりません。結果の適用範囲を広げる前に、試した継手と通常の搬入ワークを比較します。継手の位置、溶接線に沿った隙間の一様性、端部のそろい方を確認してください。この CBOXTEC ガイドは購入者が次の試験範囲を決めるための資料で、溶接施工法や許容限界を定めていません。
隙間の変化と継手位置のずれは、別の問題
組付け状態とは、溶接前に部材がどのように合わさっているかを指します。形状がほぼ同じまま継手位置が動くことも、位置は同じでも隙間や端部のそろい方が変わることもあります。試験を相談するときは、これらを分けて説明します。
Miller のガイドはワークと隙間の再現性を重視し、ワークのばらつきが大きすぎると調整や手直しが必要になり得ると述べています。そのため、選んだ1個の試験片を全ワークの証拠とせず、搬入時の形状を確認する必要があります。Miller Electric「小規模工場にも利点をもたらす溶接ロボット」:2024-06-27 公開、2026-10-13 閲覧。
すべてに共通する許容隙間はありません
許容できる隙間は、実際の継手と溶接施工法に対して定めます。TWI は開先設計の説明で、ルート間隔と開先角度は溶接プロセスと材料厚さに依存し、ルート間隔が広すぎると溶融池の制御が難しくなり得るとしています。これは継手設計の指針であり、お使いのロボットやすべての継手に適用する公差ではありません。TWI「設計 — 第3部」Job Knowledge 92:公開・改訂日記載なし、2026-10-13 閲覧。
したがって、隙間を小さくすることが常に目標とは限りません。図面の要求、観察した搬入状態、承認済みの施工法を区別してください。試験条件を選ぶ前に、溶接の担当技術者が相違点を確認します。
次の試験で扱うばらつきを決める
代表的な生産ワークを、成功した試験片と比較します。以下は試験計画のための質問で、サンプリング規格ではありません。
- 隙間は継手に沿って一定ですか。それとも広がったり狭まったりしますか。測定位置と方法を示し、未測定の値は不明のままにします。
- 通常の搬入・クランプ後も部材端部はそろっていますか。搬入状態と溶接前に追加した合わせ作業を記録します。
- どの条件で実際に溶接・検査しましたか。各ワークを、試験した構成、介入作業、検査方法、合意した結果に対応させます。
追加の合わせ作業が必要だった場合は、提案する生産工程にもその作業を残します。試験範囲の外にある条件は未確認です。より広い試験片選定についてはロボット溶接の試験ガイドを参照してください。
隙間のばらつきについて購入者がよく尋ねること
センサーがあれば、どんな隙間も許容できますか?
提案されたオプションが実際に何をするのか確認します。継手位置の補正、隙間の測定、溶接条件の変更はそれぞれ別の機能です。含まれる各機能について、自社ワークでの証拠を求めてください。センシングの提案だけでは、継手の合否基準は決まりません。
1か所の隙間を測れば十分ですか?
合意した評価がその範囲を認めている場合に限ります。1回の測定では、未測定の長さや他のワークは説明できません。試験を評価する担当者と測定位置を決めてください。
最もよく合うワークだけ送ってもよいですか?
その組付け状態の実演はできますが、他の搬入条件は未確認のままです。結果を生産計画に使う前に、その違いを明示します。
お手元の図面、生産ワーク、測定値をもとに、CBOXTEC と継手のばらつきを相談することができます。